北航硕士 · 电子信息

你好,我是

唐庆典

求职方向机器人 SLAM / 导航 / 决策规划、具身智能 / VLA 算法

做机器人 SLAM 与导航、具身智能。北航电子信息硕士在读,本科中国石油大学(华东)通信工程,推免至北航。

2024.09 — 至今

北京航空航天大学

硕士(在读) · 电子信息工程

  • GPA 3.85/4.0 · 专业排名 7/157
  • 研究生期间所有修读课程均 90+
2020.09 — 2024.06

中国石油大学(华东)

本科 · 通信工程

  • GPA 3.96/5.0 · 专业排名 5/102
  • 保研综合排名 3/102,推免至北京航空航天大学
  • 荣誉学士 · 优秀毕业生 · 优秀毕业论文
北京2003.04籍贯 山东菏泽中共党员tqd030303@163.com19854299592(微信同号)
唐庆典
2 段
实习经历

华为一年:无线通信定位 + 具身智能;StridingAI 补货导航从 0 到 1。

3 个
真机项目

轮臂补货导航、机械臂 ACT 抓放、Go2 园区巡检,都做到实机闭环。

EI 一作
路径规划

Frenet-APF 动态避障,IEEE EI 检索,获最佳口头报告。

1 项
发明专利

Ambient IoT 智能定位方法,国家自然科学基金支持,已受理。

Timeline

成长经历

保研综合排名 3/102。华为一年把广域定位、机器狗导航和机械臂 ACT 做成真机;补货导航从 0 到 1,对接精度 <1.5cm,登陆日本展会。另有 EI 一作与一项发明专利。

  1. 进入石大

    中国石油大学(华东)通信工程。本科 GPA 3.96/5.0,专业排名 5/102。

  2. 竞赛与论文

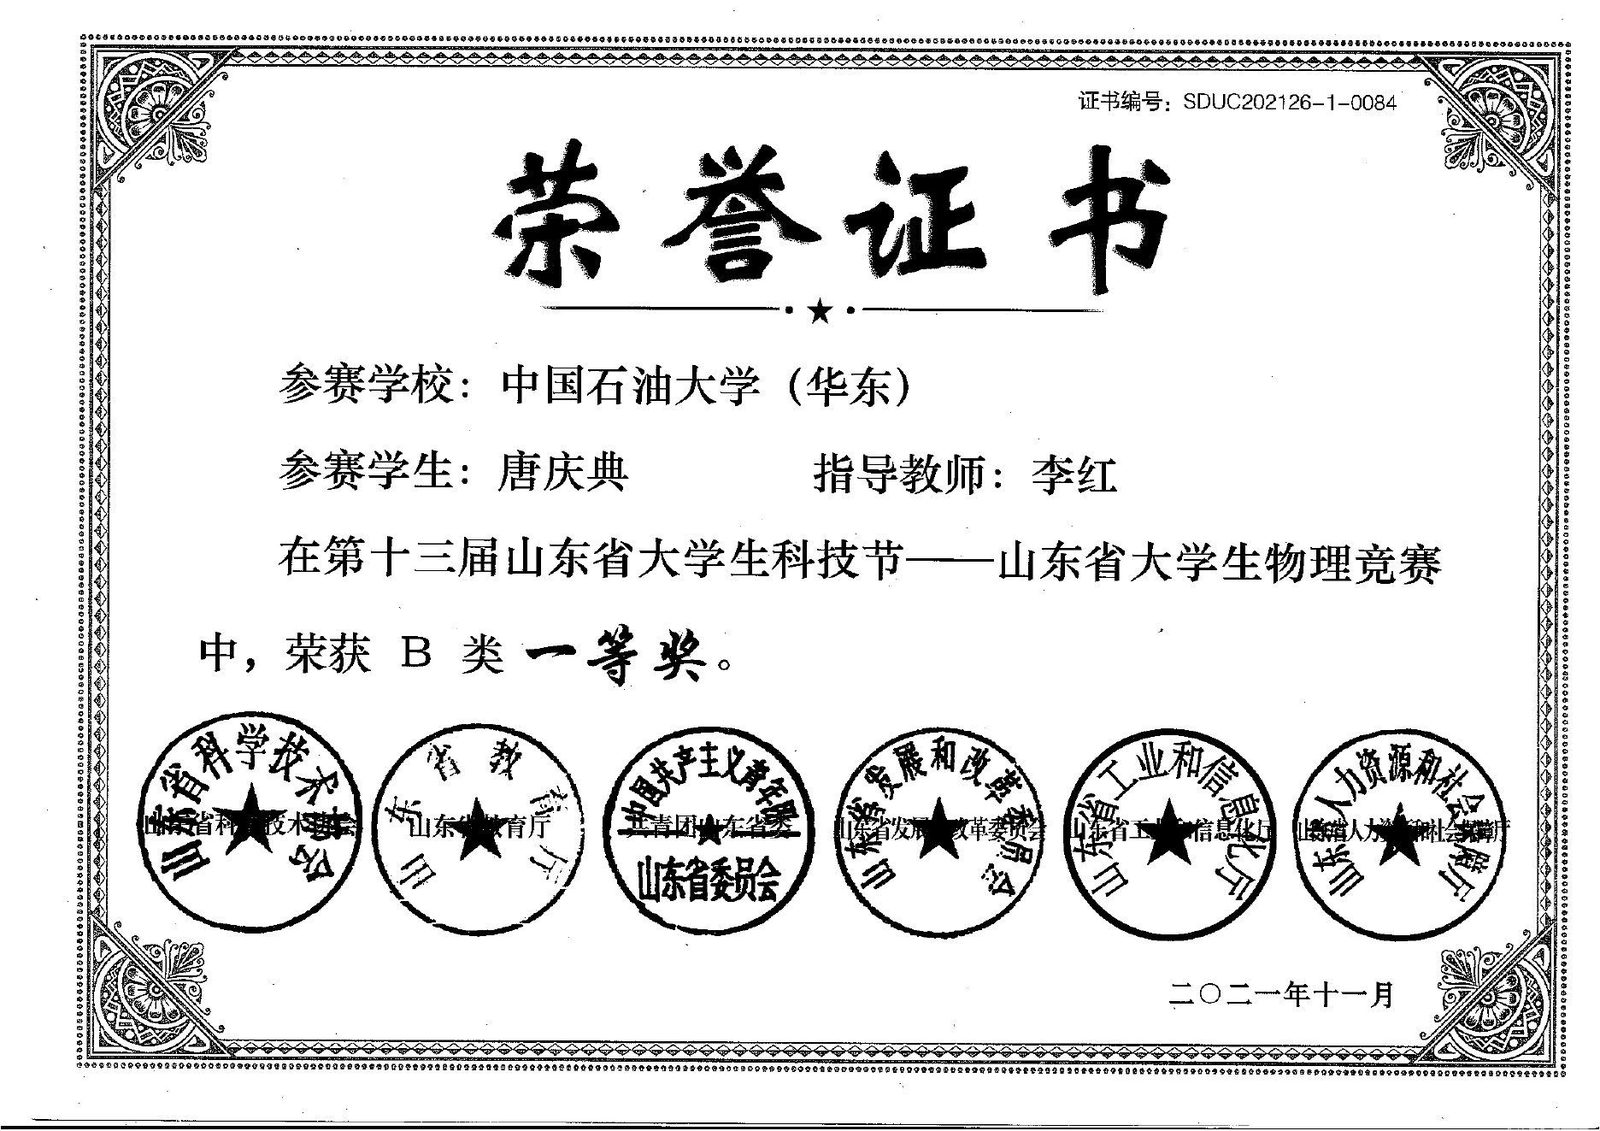
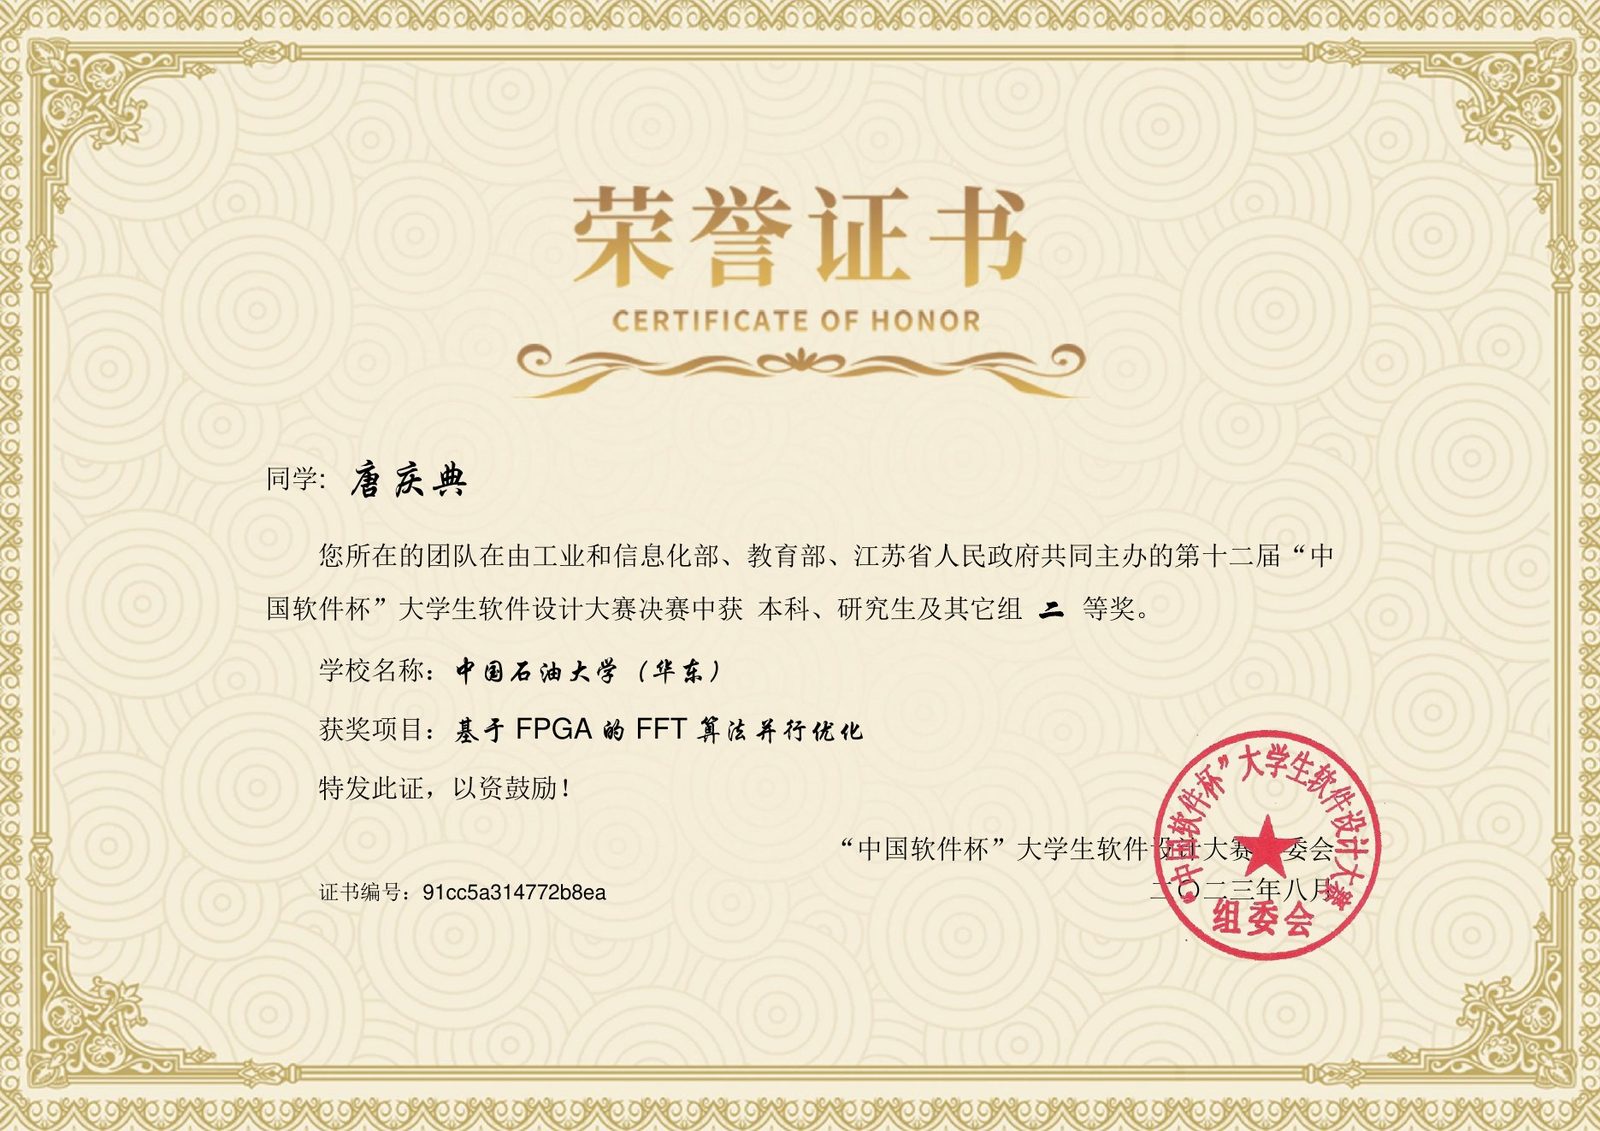
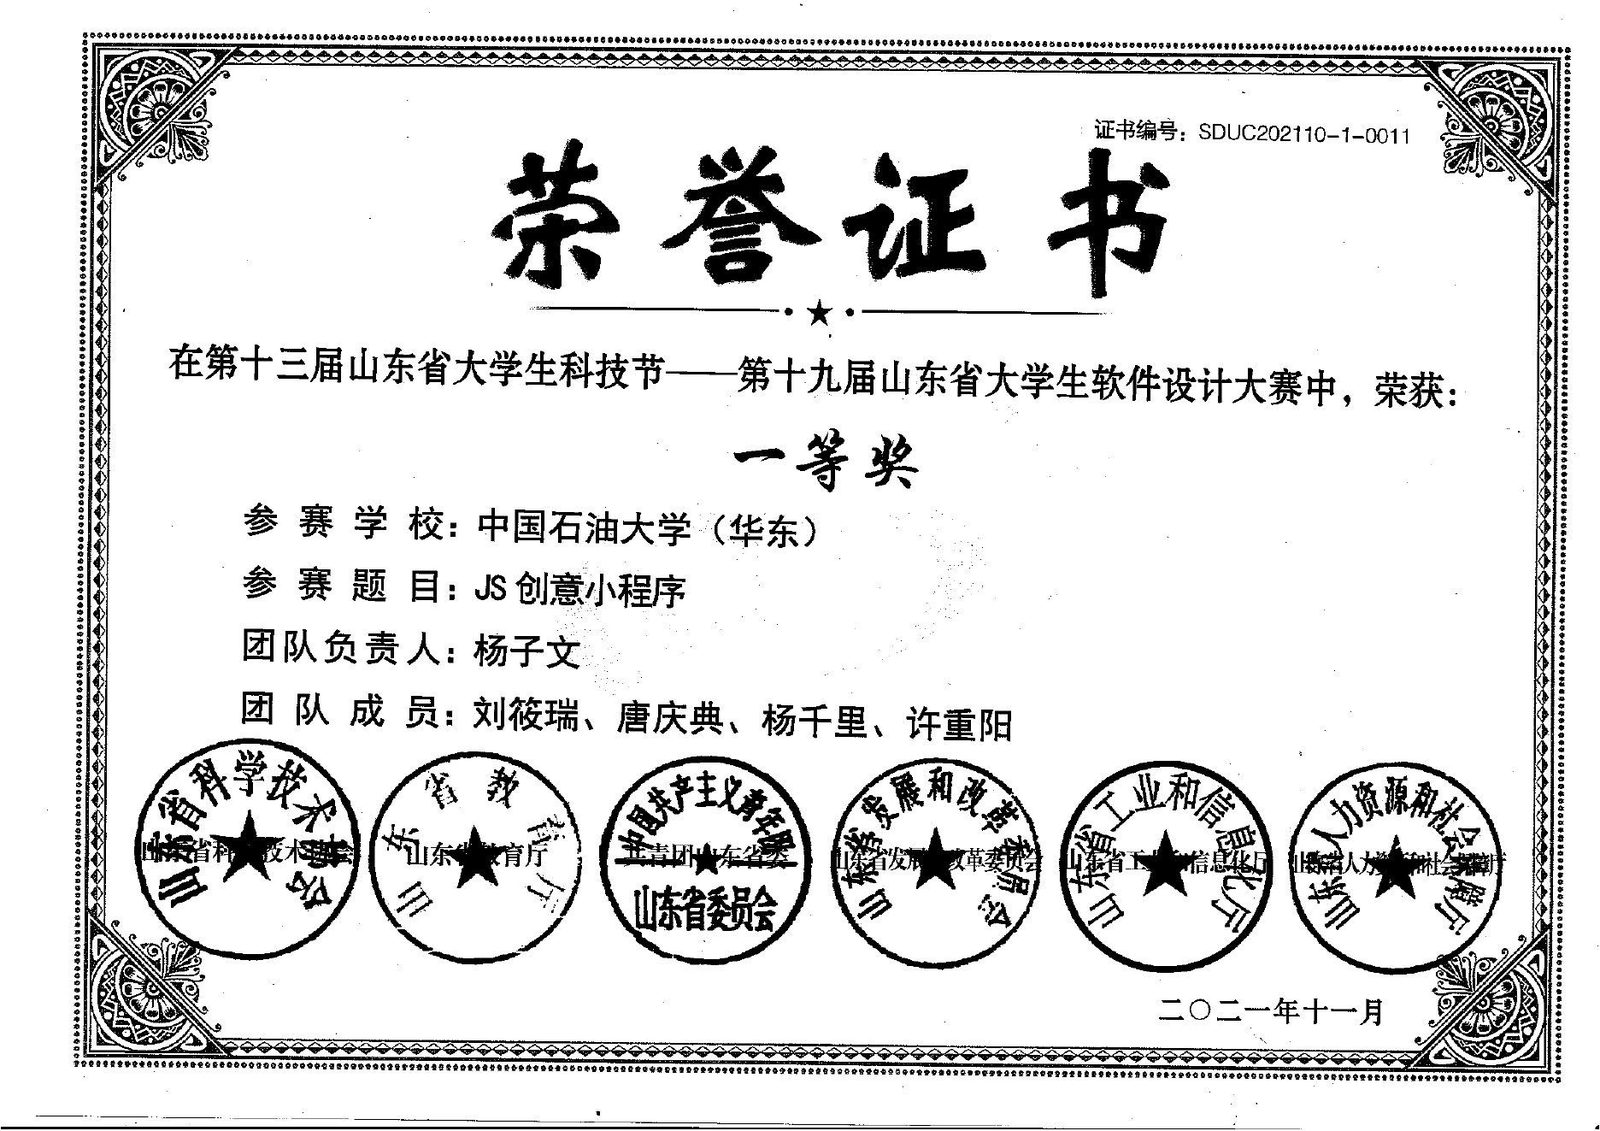
    软件杯国家级二等奖、省软件设计大赛一等奖;EI 一作 Frenet-APF 获最佳口头报告。

  3. 推免北航

    保研综合排名 3/102。荣誉学士、优秀毕业生、优秀毕业论文。

  4. 北航硕士

    电子信息工程在读,GPA 3.85/4.0,专业排名 7/157。方向转到定位、导航与具身智能。

  5. 华为 · 无线通信

    Passive-IoT 广域指纹定位:基站联调、采数、算法测试和 PyQt 可视化平台。

  6. 华为 · 具身智能

    Go2 园区 3D SLAM 与导航上云;机械臂 VR 示范训 ACT,抓放做到真机。

  7. StridingAI

    补货导航从 0 搭主链路,负责定位、规划和厘米级对接。

  8. 日本展会

    补货机器人登陆日本机器人展会,货架贴边约 10cm,对接精度 <1.5cm。

Internship

实习经历

华为一年先做 Passive-IoT 广域定位,再把 Go2 园区导航和机械臂 ACT 抓放到真机。随后在 StridingAI 负责补货导航主链路,厘米级对接后登陆日本展会。

StridingAI清华系初创

SLAM 与导航负责人
2026.05 — 至今

01便利店补货机器人自主导航系统轮臂机器人

从 0 到 1 搭建定位–导航主链路,HTTP API 与上身 VLA、展会平台联调。阶段 1 完成厘米级对接,2026.09 登陆日本机器人展会;阶段 2 补上行人超前预判绕行;阶段 3 用 PPO 完成强化学习决策。

  • 阶段 1:展会级厘米导航:FAST-LIO2 + GTSAM 滑窗定位,Nav2 粗导航 + 盲走精对准,货架走廊贴边约 10cm,对接精度 <1.5cm。
  • 阶段 2:行人超前预判绕行:四目融合 + DeepLabV3,恒速预测写入 costmap,3×2 规则决策;检测有效距离 5m,绕障成功率 100%。
  • 阶段 3:强化学习决策:Isaac Sim 6 重建便利店,四舵轮控制闭环与 Isaac Lab Command 已落地;基于 PPO 完成决策。
ROS 2FAST-LIO2GTSAMNav2BlindDock

华为技术有限公司

具身智能实习生
2025.05 — 2026.02

01园区巡检机器狗自主导航系统机器狗

Go2 + 禾赛 16 线,搭「本体感知 + ISAC 超视距 + 云端规划 + 端侧执行」。Gazebo 迁到真机后,园区单次自主巡检约 400m,跨网段闭环端到端约 100ms。

  • SLAM:离线用 LeGO-LOAM 建三维位姿图,运行期 MCL 定位;开阔处特征少,调粒子数和更新策略,减轻收敛慢和静止退化。
  • 导航与 ISAC:A* 全局规划 + DWA 局部跟踪。基站给出的封路 / 拥堵 / 不可达对齐到地图禁行或限速区,区域一变就重规划,雷达看不见的地方提前绕。
  • 仿真到真机:Go2 加装禾赛 16 线,统一点云 / 里程计 / TF 和速度到步态,Gazebo 验证后再上实机。
  • 云边协同:建图定位规划放到跨网段核心网服务器,端侧只留传感、步态和急停;NTP 对时,VPN + 单播传点云,指令超时就地停。

02机械臂操作策略学习与真机部署机械臂

从 0 打通示范采集 → 策略训练 → 真机执行:方舟无限接进 LeRobot,VR 采专家数据训 ACT,再部署回真机完成抓取与定点放置。

  • 适配:在 LeRobot 里补机器人和关节抽象,用读回 / 写下发把方舟无限接到控制环,厂商协议变成可训练的观测–动作序列。
  • 训练:VR 遥操作采专家示范,按框架格式整理训练集,跑通 ACT,得到可部署的操作策略。
  • 部署:策略接进真机控制循环,按推理时延和跟踪表现调动作块长度,完成抓取与定点放置,不只看离线 loss。
激光 SLAMLeRobot · ACTUnitree SDKGazebo

华为技术有限公司

无线通信实习生
2025.02 — 2025.05

01Passive-IoT 广域定位系统

参与 Passive-IoT 广域指纹定位系统的端到端研发与验证,覆盖协议调研、基站环境搭建、无线链路验证、定位算法测试及前端可视化等完整流程。

  • 定位系统与可视化平台搭建:主导开发基于 PyQt 的定位演示与测试平台,实现 Socket 实时通信报文解析、定位结果可视化、动态地图展示、CDF 误差分析与多进程数据处理,支持定位算法在线测试与自动化数据采集。
  • 指纹库构建与数据采集链路优化:参与多版本指纹库构建与自动化采数系统开发,完成频谱仪、RTK、USRP 等设备联动控制与数据采集流程整合,并维护基于 Python 的指纹定位算法与性能评估代码。
  • 基站环境构建与联调:参与 LTE 基站环境部署与联调,包括 RRU 架设、BBU-RRU 光纤链路调试及园区级定位测试环境搭建;在 BBU DSP 侧完成 RSRP 解析代码开发,用于定位特征提取。
PythonPyQtLTE 基站USRP / RTK

Research

科研成果

IEEE EI 检索会议论文第一作者Best Presentation Award(最佳口头报告)

Frenet-Artificial Potential Field Method for Vehicle Obstacle Avoidance Path Planning

  • 面向传统人工势场(APF)在自动驾驶场景中存在的局部最优、目标点不可达等问题,提出 Frenet-APF 动态路径规划算法,实现多车道、大曲率道路下的实时动态避障规划。
  • 设计改进斥力势场、安全椭圆模型、结构化道路势场及虚拟目标点换道策略,将车辆运动学约束、车道约束与动态障碍物决策融入路径规划过程,提升复杂交通场景下的规划稳定性与安全性。
  • 结合 Frenet 坐标系与 A* 全局路径,将二维曲线路径规划解耦为纵横向独立优化问题;基于 MATLAB Automated Driving Toolbox 完成多场景仿真验证,相比传统 APF 与 RRT 获得更优的路径平滑性与路径长度。
路径规划改进 APFFrenet 坐标系A*MATLAB 仿真
查看论文详情
发明专利(已受理)国家自然科学基金支持项目

基于表征学习与生成式模型的 Ambient IoT 智能定位方法

  • 面向窄带 / Ambient-IoT 的网络侧被动定位:多基站 CSI 收成张量,幅相稳定化后做分维编码,对比学习让空间近的点特征也近。
  • 指纹库稀疏时,用位置、基站距离和环境占用图作条件,扩散模型在潜空间补未采样点,生成结果要跟传播约束一致。
  • 在线匹配真实指纹优先,不够再并生成库做 WKNN。SIONNA 慕尼黑 hold-out 3000 点,Hybrid 中位 20.7 m、P90 55.2 m。
Ambient IoTCSI 指纹对比学习条件扩散SIONNA
查看定位详情

Competition

竞赛作品

把竞赛里做出来的东西留下,而不只是把奖状列出来。

2023 · 本科三年级中国软件杯 国家二等奖

基于 FPGA 的 FFT 算法并行优化

第十二届中国软件杯 · 基 4 MDC 流水线

把基线基 2 SDF 换成 4 路并行的基 4 MDC。1024 点在同样 20 ns 时钟下从 2057 拍降到 513 拍,约 4.01 倍;末级可切基 4 / 基 8,覆盖 16 点以上的 2ⁿ 点。

  • 算法负责人:选型、流水级数、换向与旋转因子调度。
  • 1024 点 513 拍,相对基 2 SDF 约 4.01 倍。
  • 三组双音 SNR 约 76 dB;2048 / 4096 点仍约 75 dB。
VerilogR4MDC混合基定点VivadoModelsimMATLAB
查看架构与验证
国家二等奖
中国软件杯
4.01×
相对基 2 SDF
513 拍
1024 点延迟
~76 dB
定点 SNR
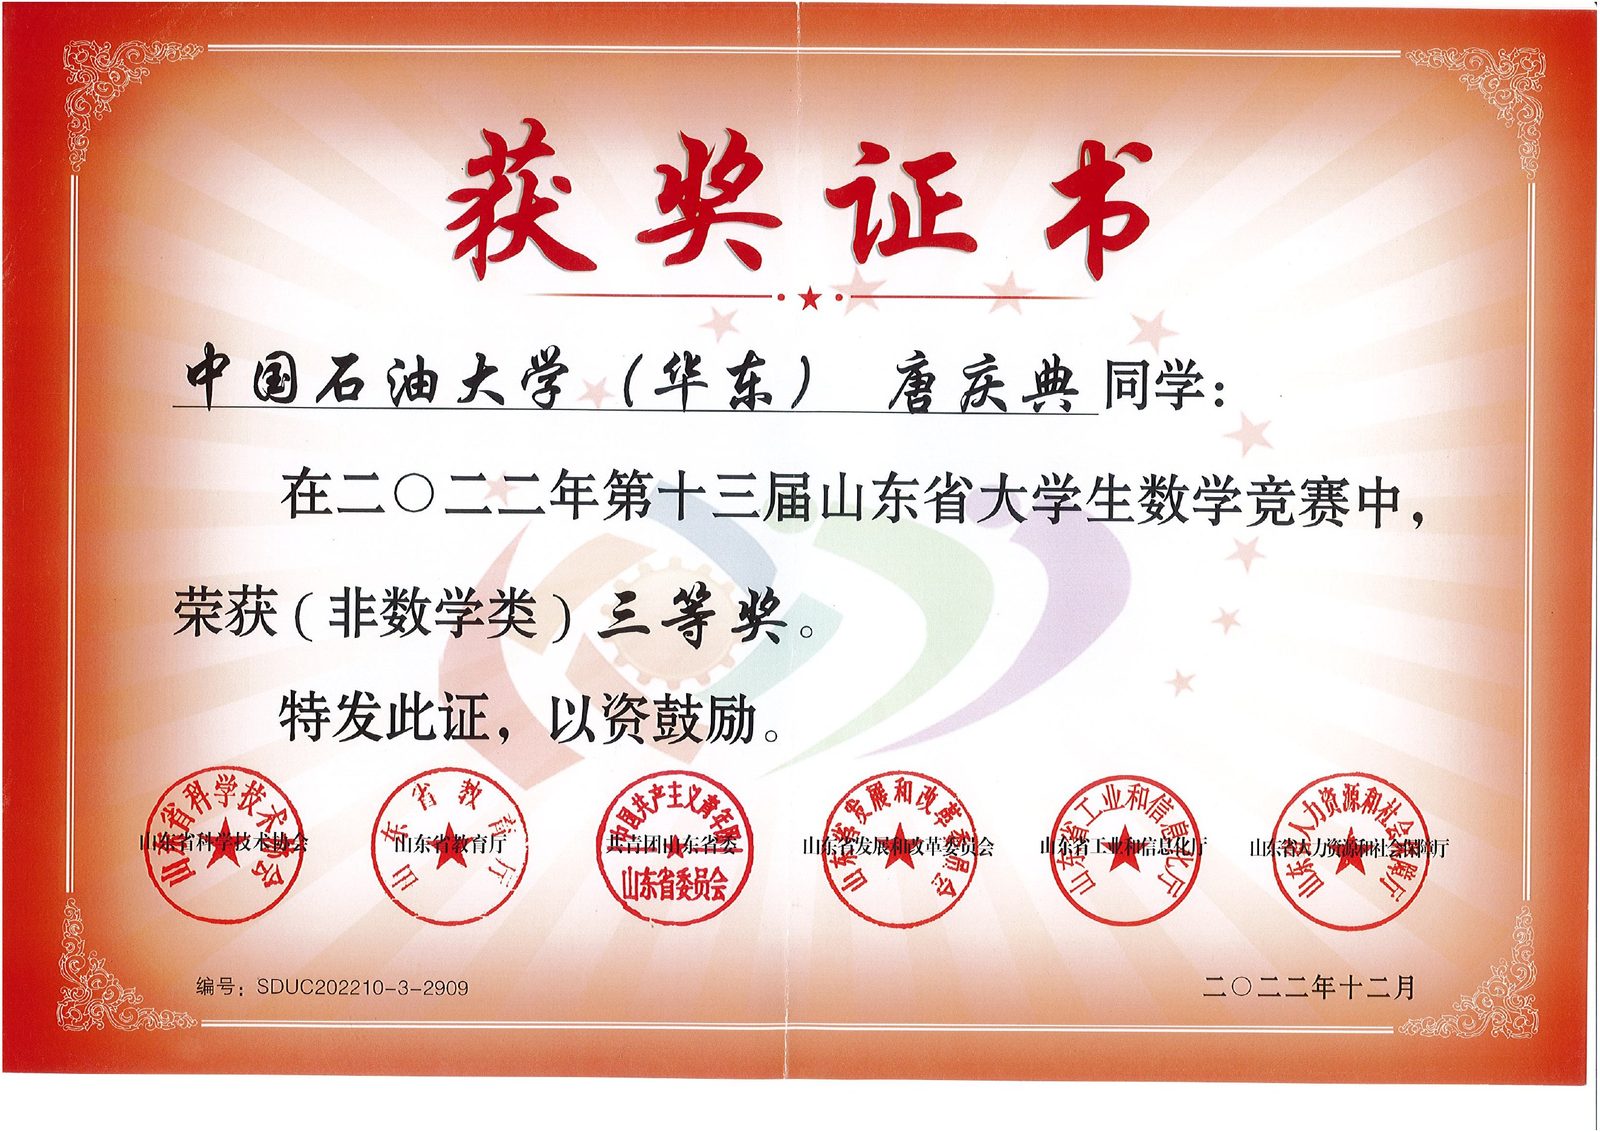
2021 · 本科一年级第十九届山东省大学生软件设计大赛 一等奖

滚动的雪球

山东省大学生软件设计大赛 · 大一原创网页游戏

大一时用原生 JavaScript 做的俯视角躲避游戏:控制雪球在三车道上左右变道、上下跳跃,躲开障碍、接住金币。

前 ChatGPT 时代的产物。观看了 B 站上 JS 贪吃蛇的实现后,纯自己探索,一行一行手搓出来。虽然在当前 vibe coding 面前显得完全不够看,但这是我的初心之作。

  • 前 ChatGPT 时代,看完 B 站 JS 贪吃蛇后一行一行手搓,没有游戏引擎。
  • 三车道俯视角躲避:左右变道、上下跳跃,躲开障碍、接住金币。
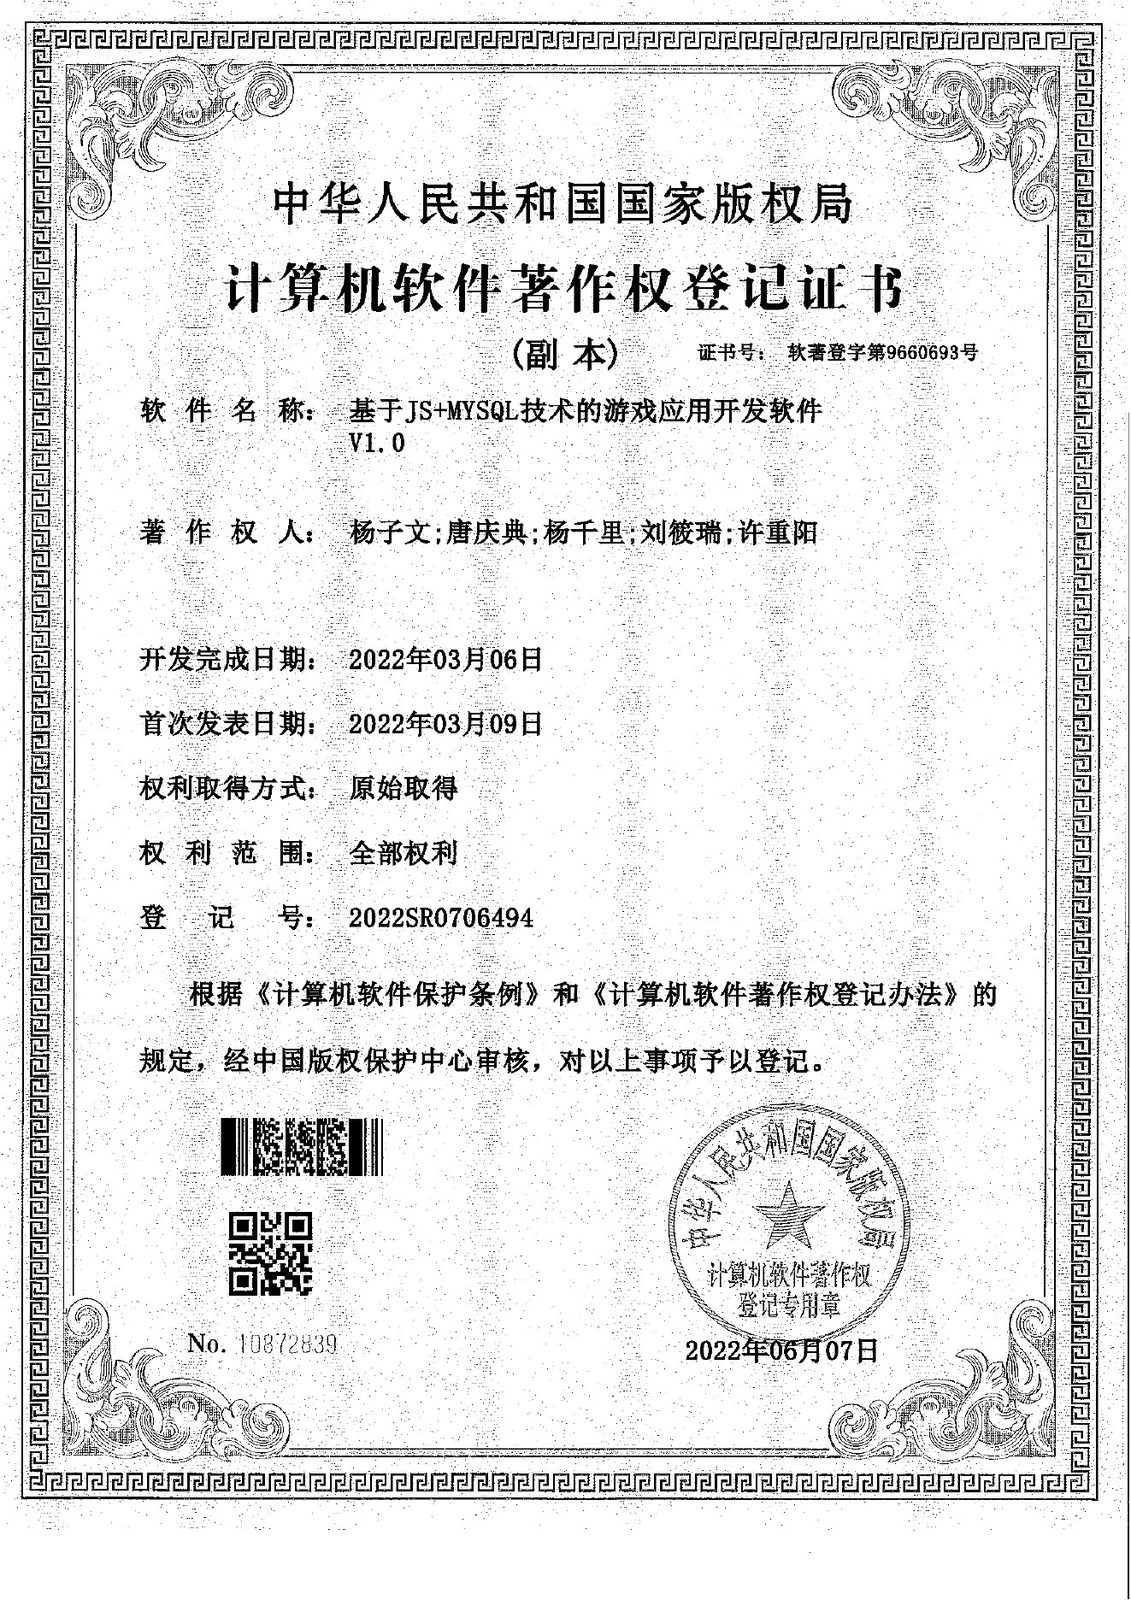
  • 第十九届山东省大学生软件设计大赛一等奖,并登记软件著作权。
JavaScriptHTML5CSS3DOM 动画
查看简介并在线游玩
一等奖
山东省大学生软件设计大赛
4 个原作版本
快 / 慢 / 双人 / 立体
大一
2021 年完成
软著
JS + MySQL 游戏应用

Honors

荣誉奖项

学科竞赛 · 奖学金 · 荣誉称号

国家级

第十二届中国软件杯大学生软件设计大赛 二等奖

基于 FPGA 的 FFT 算法并行优化 · 国家级二等奖

省部级

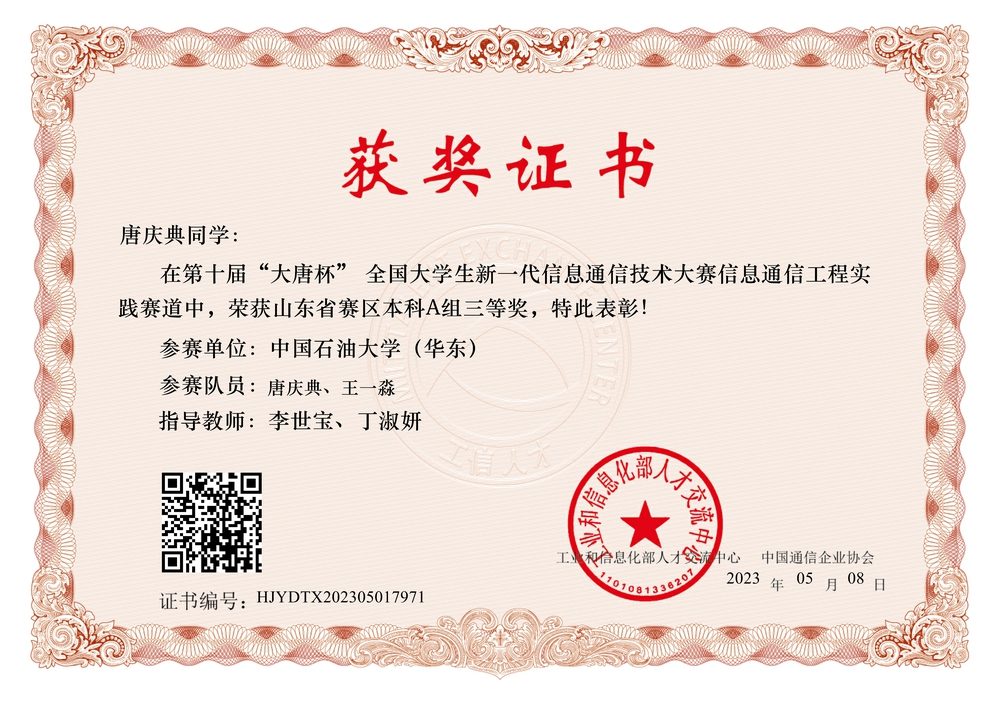
第十九届山东省大学生软件设计大赛 一等奖

第十三届山东省大学生科技节 · 另有省部级奖项共五项

奖学金

北航研究生学业一等奖学金

连续 2 次获得

奖学金

中国石油大学综合优秀二等奖学金

连续 3 次获得

奖学金

科技创新奖学金

2 次获得

荣誉称号

中国石油大学荣誉学士

荣誉称号

中国石油大学优秀毕业生

荣誉称号

本科生优秀毕业论文

荣誉称号

优秀学生干部 · 优秀共青团员

等多项荣誉

Transcripts

成绩单

本科与研究生阶段的综合成绩,以及部分关键课程。

2024.09 — 至今

北京航空航天大学

硕士(在读) · 电子信息工程

3.865 / 4.0
GPA
7 / 157
专业排名
全部 90+
研究生成绩

关键课程

  • 算法设计与分析95
  • 科学写作与报告95
  • 信号分析与处理中的数学方法94
  • 数理统计 I94
  • 软件开发方法94
  • 矩阵理论与应用 I93
  • MIMO-OFDM 技术原理92
  • 检测、估计与控制理论91
2020.09 — 2024.06

中国石油大学(华东)

本科 · 通信工程

3.96 / 5.0
GPA
5 / 102
专业排名
3 / 102
保研综合排名

关键课程

  • 通信电子实习99
  • Python 程序设计98
  • 魔方和数学建模98
  • FPGA 设计与应用96
  • 程序设计(C/C++)96
  • 面向对象程序设计(Java)96
  • 数字系统设计96
  • 信号与系统95
  • 复变函数与积分变换95
  • 数据结构与算法92

English

英语水平

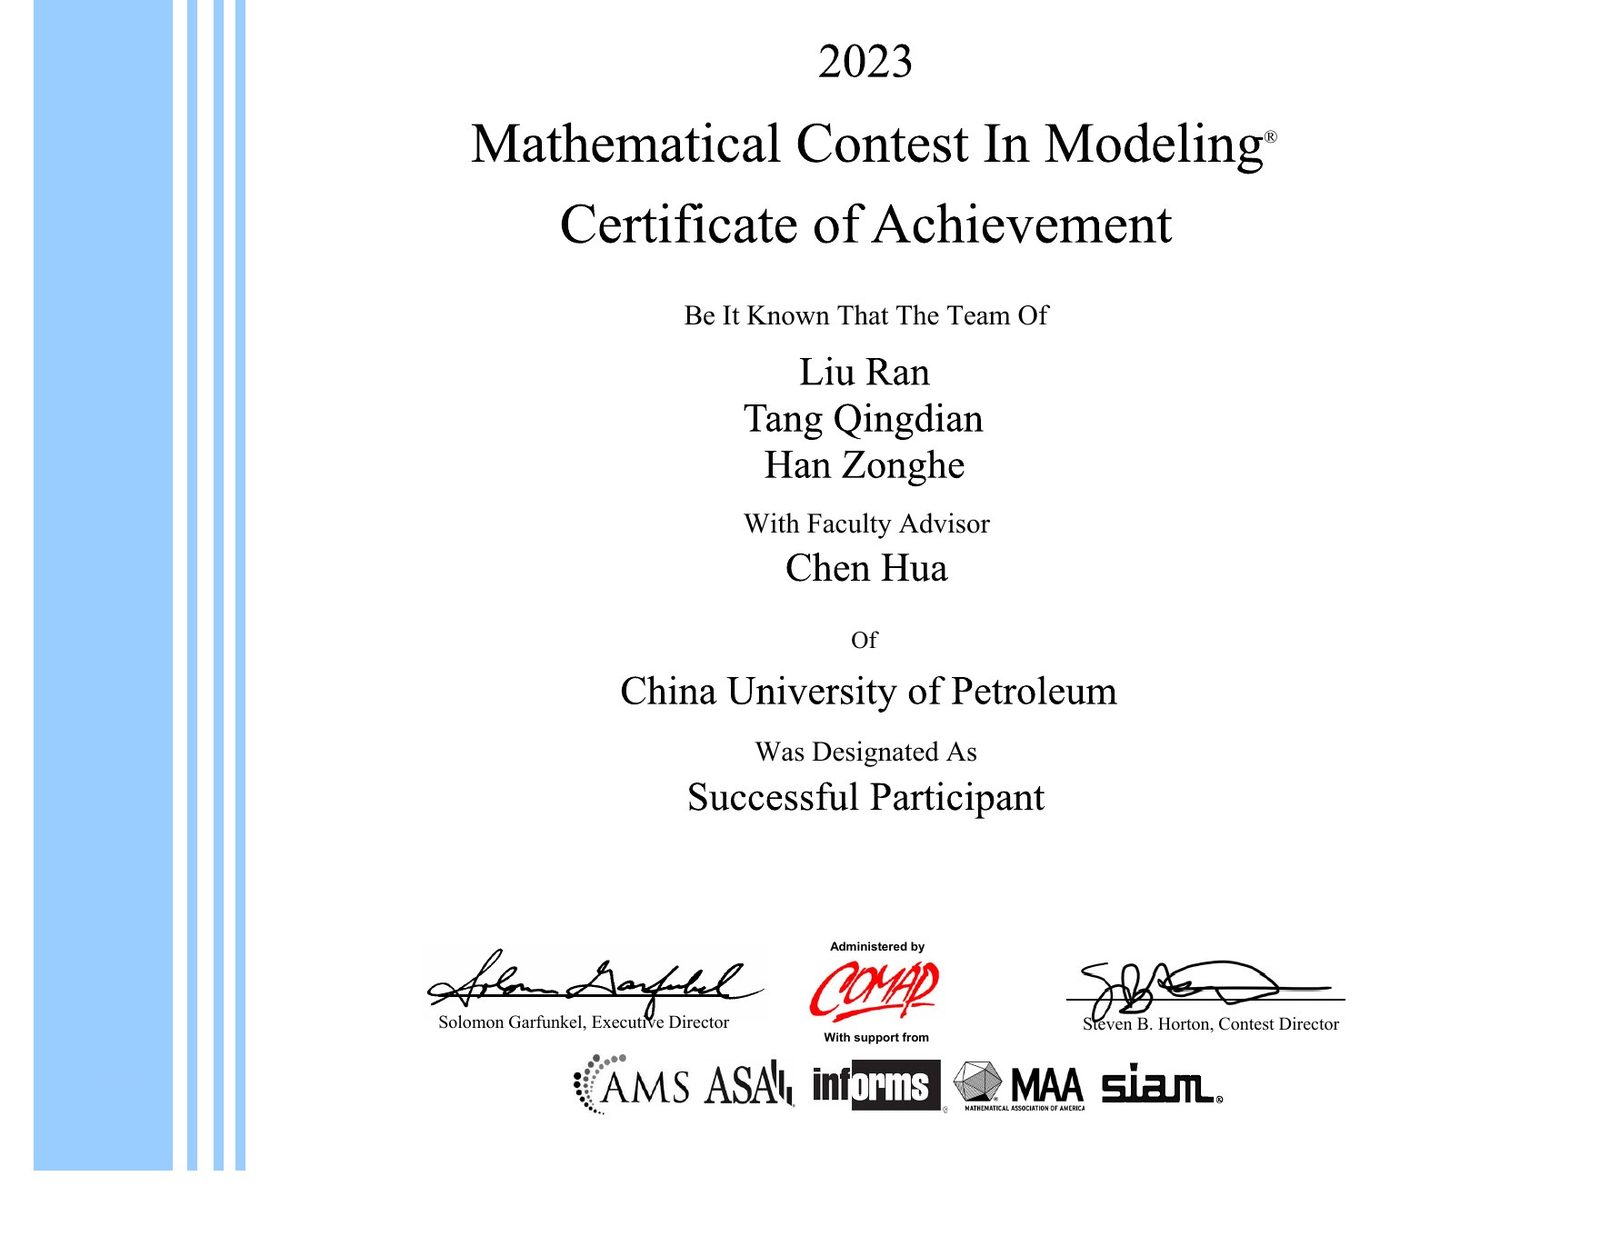
2021.12大学英语四级510
2022.06大学英语六级490
证书原件

Skills

知识树

从树干往外长。按住拖动,悬停一条枝看整条路径。

机器人全栈学习
数学理论基础
数学分析基础
数域与函数
微积分
复变函数
线性代数与矩阵分析
向量空间
矩阵理论
特征值分析
矩阵分解
张量基础
概率统计与随机过程
概率基础
概率分布
数理统计基础
参数估计
随机过程
极限定理
李群与流形数学
流形
李群
李代数
指数映射
扰动模型
状态估计理论
贝叶斯估计
Kalman Filter
非线性滤波
优化理论
优化基础
一阶优化
最小二乘优化
非线性优化
约束优化
数值优化与计算方法
数值线性代数
数值积分
非线性方程求解
稀疏计算
智能系统工程基础
系统论
系统基本概念
状态空间模型
系统性质
控制论
经典控制
现代控制
最优控制
非线性控制
信息论
信息熵
互信息量
最大熵模型
KL 散度
信号处理
信号基础
傅里叶分析
滤波
时频分析
决策理论
MDP
POMDP
Bellman Equation
Utility
系统辨识
机器人基础理论
机器人空间描述基础
坐标系
刚体运动描述
机器人传感器理论
IMU
Camera
LiDAR
Radar
参数标定
相机标定
外参标定
机器人时间系统
时间基础
时间同步
时间标定
机器人状态表达与估计基础
机器人运动学基础
移动机器人运动学
机械臂运动学
机器人动力学基础
刚体动力学
动力学模型
机器人动力学参数
机器人传统算法
感知算法
SLAM 与定位算法
SLAM 数学框架
SLAM 前端
SLAM 后端
优化求解器
Visual SLAM
LiDAR SLAM
定位
地图表示
规划算法
控制算法
机器人学习类算法
机器学习基础
监督学习
无监督学习
深度学习基础
神经网络基础
CNN
RNN
GNN
Transformer
表征学习
AutoEncoder
对比学习
自监督学习
多模态表征学习
生成式学习
GAN
VAE
Diffusion
强化学习
RL 数学基础
Value-based
Policy Gradient
Actor-Critic
Modern RL
模仿学习
BC
Inverse RL
Offline RL
Transformer Policy
ACT
机器人模型基础
LLM
VLM
Vision-Language-Action
VLA 架构
代表模型
世界模型
Sim2Real 与机器人数据

期待与您进一步交流

如果您对我的经历感兴趣,欢迎通过以下方式联系我,我会尽快回复。

tqd030303@163.com19854299592(微信同号)