直线多车道:三次主动换道
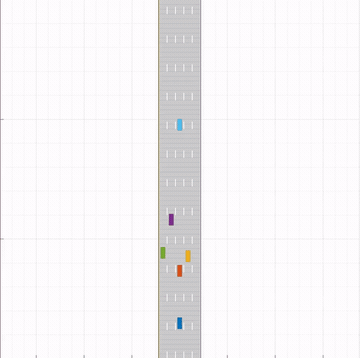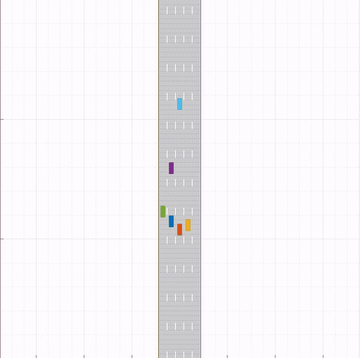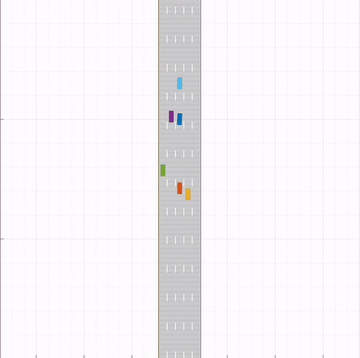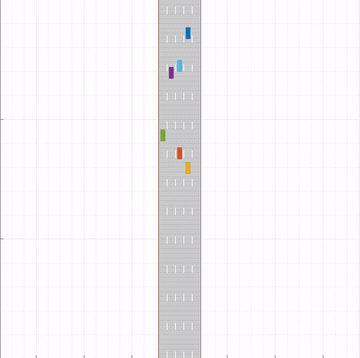
同车道前方有更慢的动态车时,邻道放虚拟目标点,连续换了三次。验证多车道和动态障碍。
Research · 2024
Frenet-Artificial Potential Field Method for Vehicle Obstacle Avoidance Path Planning
传统 APF 过不了目标不可达和局部最优,也难上多车道和大曲率。Frenet-APF 改势场、加换道,再用 Frenet 把弯道当直道来规划。
DOI 10.1109/ICICSP62589.2024.10809262
2024.09.23 口头报告
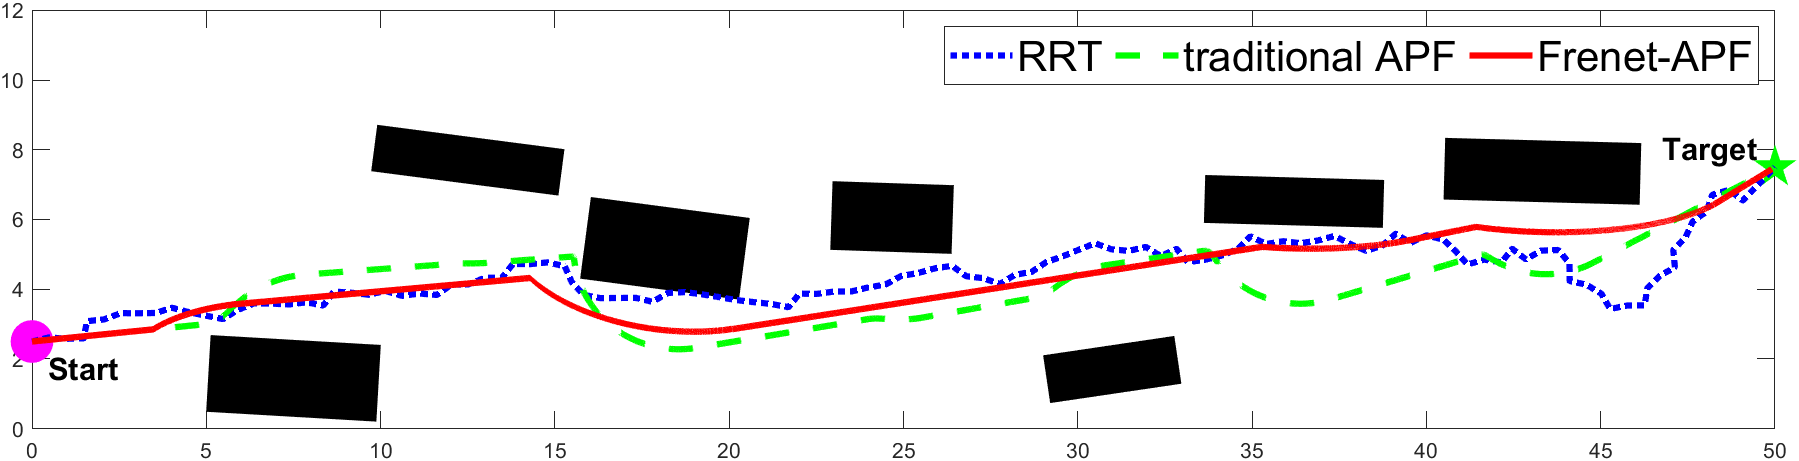
同一步长 0.5;APF 53.53 m,RRT 58.04 m
短于 RRT 1.38 s;传统 APF 为 0.21 s
同车道前方有更慢的动态车时,邻道放虚拟目标点,连续换了三次。验证多车道和动态障碍。
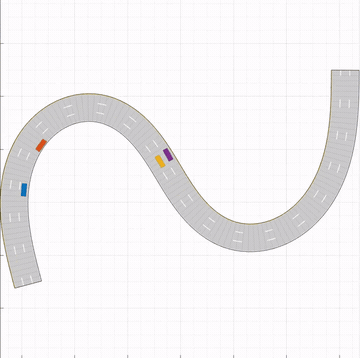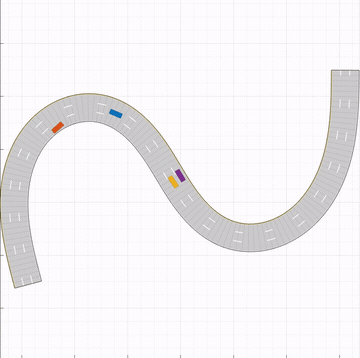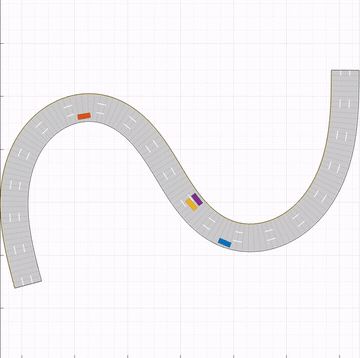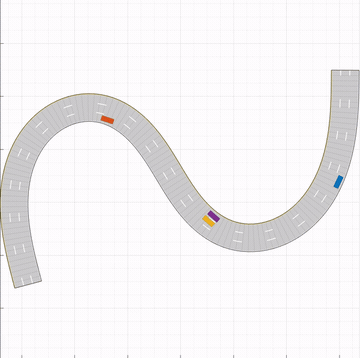
弯道先变到 Frenet 再规划。车沿参考线走 S 弯,仍能让开动态车。
01
自动驾驶要把宏观路由和微观运动规划接起来。人工势场算得快,常被拿来做局部避障,但直接搬到车上会撞上交通约束。
本人一作。会议是 2024 IEEE ICICSP,EI 检索;口头报告获 Best Presentation Award。仿真用 MATLAB Automated Driving Toolbox。
02
先用 A* 出全局路径,当作 Frenet 参考线。本车、障碍和车道从笛卡尔变到 s / d,改进 APF 在这条“直道”上出局部路径,再变回笛卡尔。
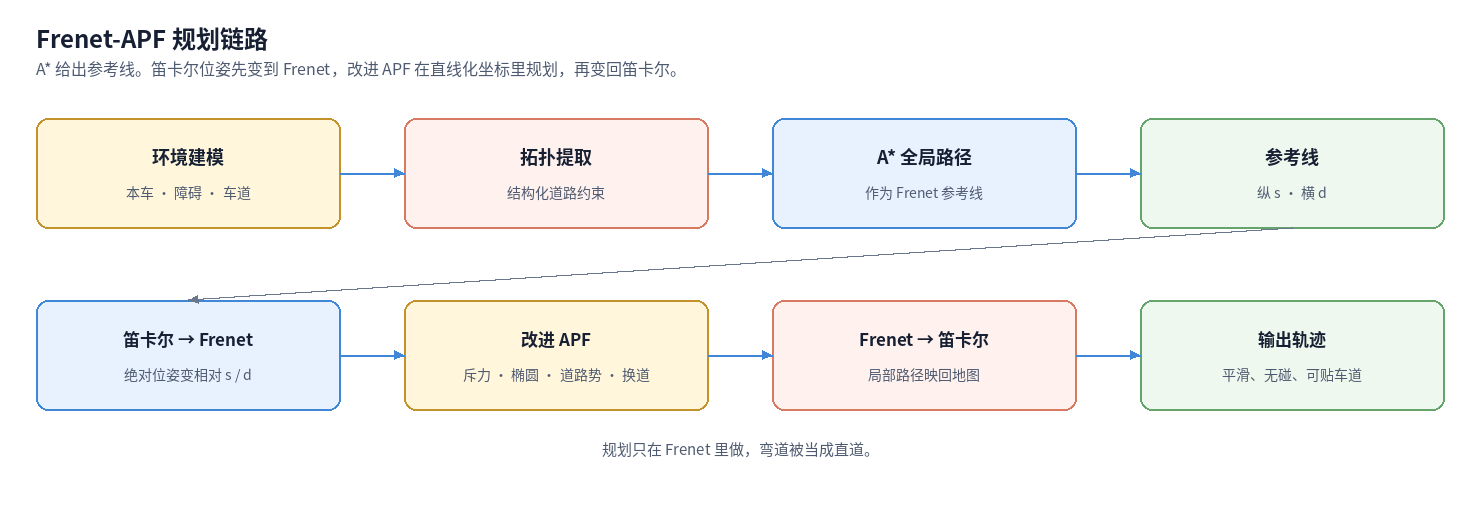
改进 APF 本身有四件事:调节因子、航向可调安全椭圆、道路势场、虚拟目标点换道。Frenet 是第五步,专门对付大曲率。
对照场景长 50 m、宽 10 m,七个随机朝向障碍,迭代步长都是 0.5。Frenet-APF 路径 50.65 m,短于传统 APF 的 53.53 m 和 RRT 的 58.04 m;仿真 0.49 s,短于 RRT 的 1.38 s。纸面上路径更贴障碍纵向安全距离。
03
问题:目标落在障碍斥力范围内时,吸引力几乎为零、斥力还在,车被推离目标。
改动:在斥力势里乘上到目标的距离项,让引力和斥力一起收到零。斥力拆成指向障碍的 Frep1 和指向目标的调节力 Frep2。
效果:目标重新成为势能最低点,车能到点。
问题:圆形斥力场纵向安全和横向绕行互相打架;相邻圆一叠,纵向走会陷进去。
改动:斥力范围改成椭圆,长轴跟车长、相对速度和刹车时间走,短轴跟车宽走,再按航向转一下。
效果:横向影响面收窄,重叠陷阱少了,局部最优能绕过去。
问题:边界不能过,车道线要尽量贴中心,避障时才允许压线。
改动:边界用钩形势(BPF),车道线用正弦势(LPF),谷在车道中心、峰在标线。论文里用五车道示意。
效果:路径不再穿边界,能贴车道中心走,换道时才压线。
问题:同车道前方更慢或对向来车时,只靠斥力容易贴上去,没有换道决策。
改动:按相对速度算安全预警距离,看左右前后四块能不能换。能换就在邻道放虚拟目标点;两边都不能换就减速跟车。
效果:直线多车道仿真里完成三次主动换道。
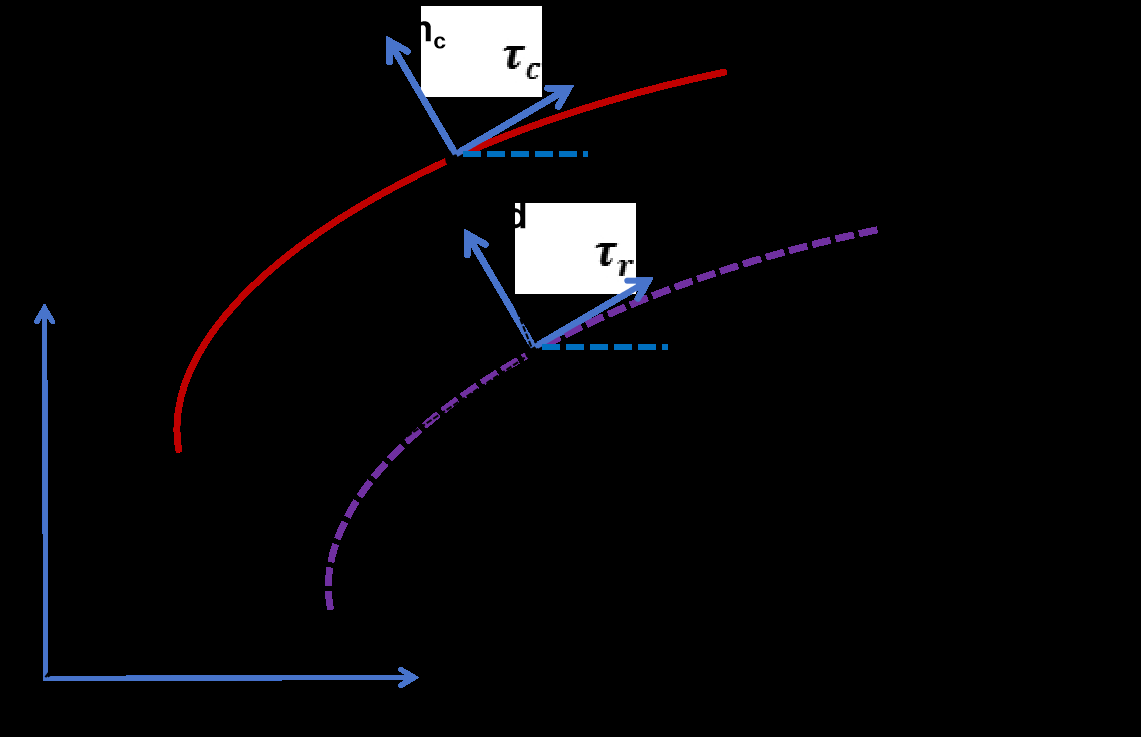
问题:弯道上笛卡尔坐标把纵横向缠在一起,改进 APF 仍难直接用。
改动:A* 全局路径当参考线。笛卡尔位姿变到 s / d,APF 只在 Frenet 里规划,再变回笛卡尔。
效果:S 弯上也能出平滑无碰路径。
04
第一作者:提出 Frenet-APF,完成调节因子、安全椭圆、道路势场、虚拟目标点换道,以及与 Frenet / A* 的结合;用 MATLAB Automated Driving Toolbox 做直线与 S 弯仿真,并对照 RRT 与传统 APF。
合作作者参与讨论与论文修订。