真机抓取与定点放置
方舟无限臂按策略抓住目标、放到指定位置。这里证明 ACT 已经回到真机控制环,不是只看离线训练。
Project 02
华为实习 · 方舟无限 + LeRobot + ACT
LeRobot 接不上方舟无限。先把厂商协议映射成可训练的观测–动作,VR 采专家数据训 ACT,再按真机时延调动作块,完成抓取和定点放置。
读回 / 写下发进 LeRobot
跨主机主从拆开
示范整理成训练集
按时延调动作块
方舟无限臂按策略抓住目标、放到指定位置。这里证明 ACT 已经回到真机控制环,不是只看离线训练。
01
真实桌面操作:机械臂要自己抓住目标、放到指定位置。开源学习框架默认另一套臂,方舟无限的状态和动作对不上,不能直接采数、训练、上车。
本人从 0 打通示范采集、策略训练和真机执行。
02
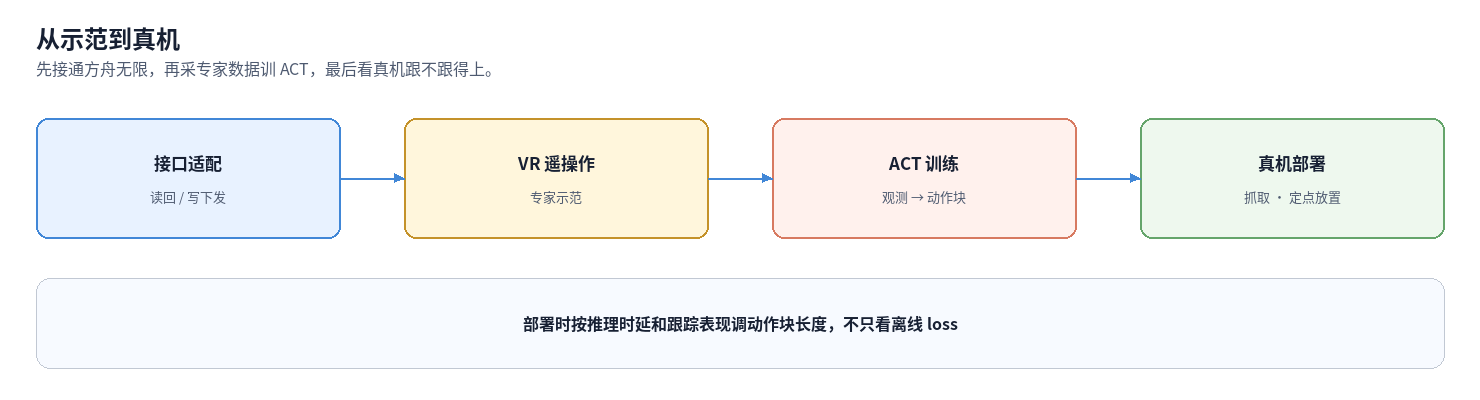
方舟无限先接到 LeRobot:用统一的读回和写下发,把厂商协议变成观测–动作序列。VR 当主动端采专家轨迹,整理后训 ACT。策略再回到真机控制环,按推理时延调动作块长度,完成抓取和定点放置。
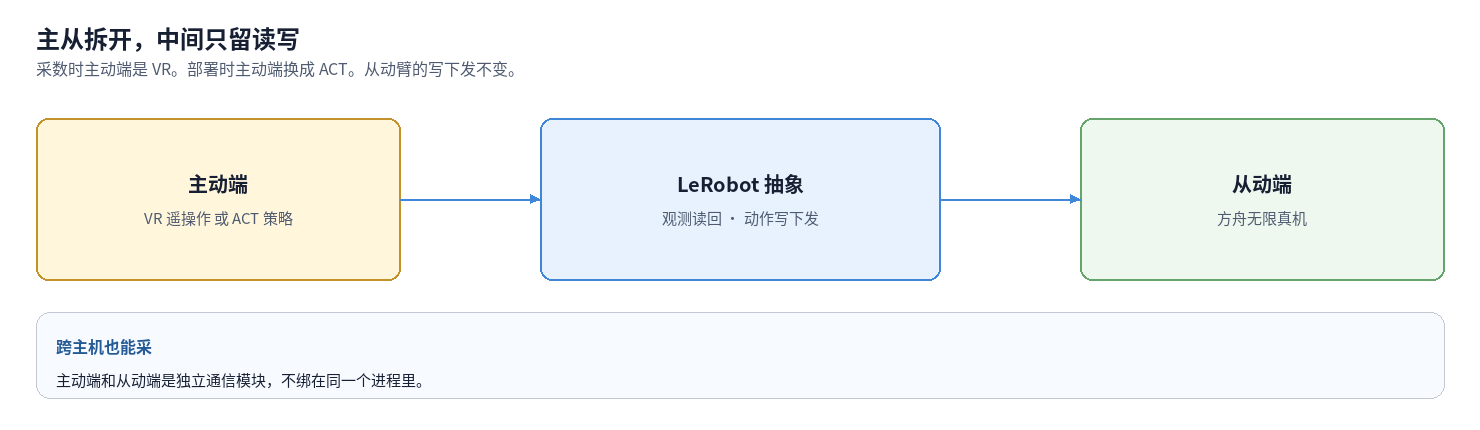
主动臂和从动臂拆成独立通信模块,可以跨主机遥操作。采数时 VR 出专家动作,从动臂记录状态;部署时策略替换主动端,从动臂仍走同一条写下发。
03
问题:框架里没有这套臂。关节状态、观测和厂商协议对不上,后面采数和训练都进不去。
改动:在 LeRobot 里补机器人和关节抽象,用读回 / 写下发统一状态和动作,把厂商协议映射成可训练的观测–动作序列。
效果:同一套控制环能遥操作、记数据和回放,臂不再停在厂商 SDK 外。
问题:主从绑在同一进程,跨主机采数和双臂分布式控制都做不了。
改动:把主动臂与从动臂控制拆成独立通信模块,跨主机传动作、回传状态。
效果:VR 可以在另一台机器带从动臂;部署时只换主动端,不重写从动臂。
问题:没有专家轨迹,策略无从学抓和放。
改动:VR 遥操作采多组抓取、放置示范,按 LeRobot 格式整理后跑通 ACT 训练。
效果:得到可部署的操作策略,而不是只停在接口联调。
问题:离线 loss 低,真机一推理就跟不上:块太长拖,太短抖。
改动:ACT 接到真机控制循环,按推理时延和跟踪表现调 chunk 长度,再验抓取和定点放置。
效果:策略在真实时延和动力学下能执行,不是只看训练曲线。
04
项目 owner:方舟无限接入 LeRobot、主从遥操作拆分、VR 采数、ACT 训练,以及按真机时延部署抓取放置。
学习框架是 LeRobot,策略是 ACT。