行人超前预判绕行
行人走进路径之前就绕开,绕不开再停。左侧实拍,右侧 RViz2(四目融合 + 预测场)。
Project 01 · Phase 2
阶段 2 · 行人超前预判绕行
阶段 1 只能对行人急停。阶段 2 先检测跟踪行人、再预测、再按规则绕行或停车。
便利店走廊现场手测
同场手测
Behavior Manager 决策
Collision Monitor 仍作兜底
行人走进路径之前就绕开,绕不开再停。左侧实拍,右侧 RViz2(四目融合 + 预测场)。
01
便利店走廊里会遇到走动的行人。阶段 1 只靠 Collision Monitor:贴上再停,属于 reactive。阶段 2 先外推行人轨迹,在人走进当前路径之前改局部代价、提前绕开;绕不开或风险高再停车。
本人设计并实现感知、预测和规则决策。定位、对接和 HTTP 调度沿用阶段 1,学习式决策留给阶段 3。
02
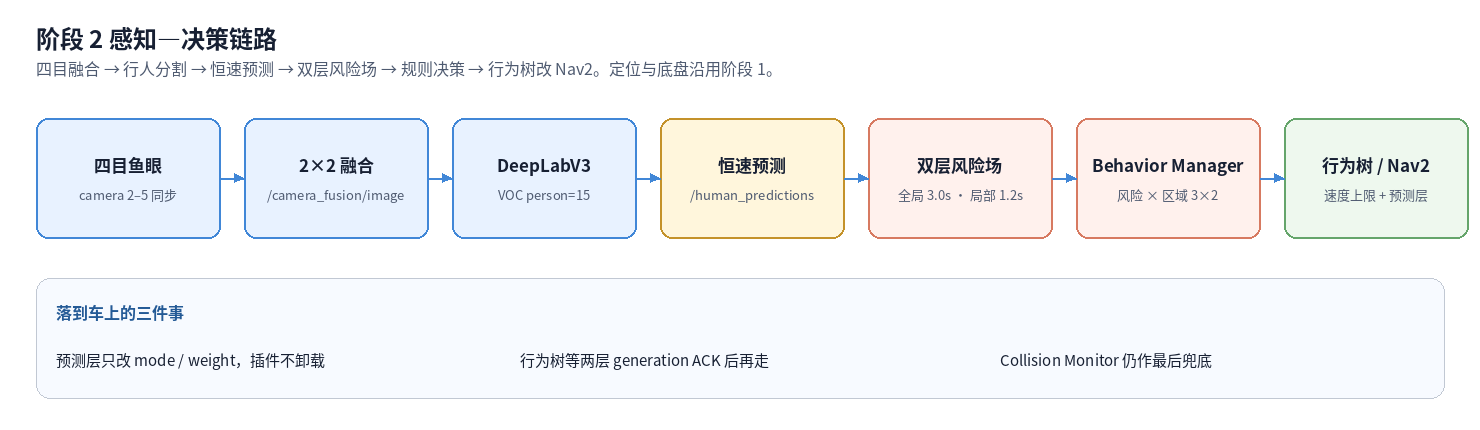
四目鱼眼先 2×2 融合,DeepLabV3 给出行人掩码并重投影到激光;DBSCAN、圆拟合和 6 维 Kalman 把人从瞬时障碍变成可跟踪目标。风险场写入 costmap,再按开阔 / 狭窄分区出正常导航、减速绕行或停车等待。局部跟踪用 CUDA MPPI,减速绕行时把风险场并进全局 costmap 重规划。
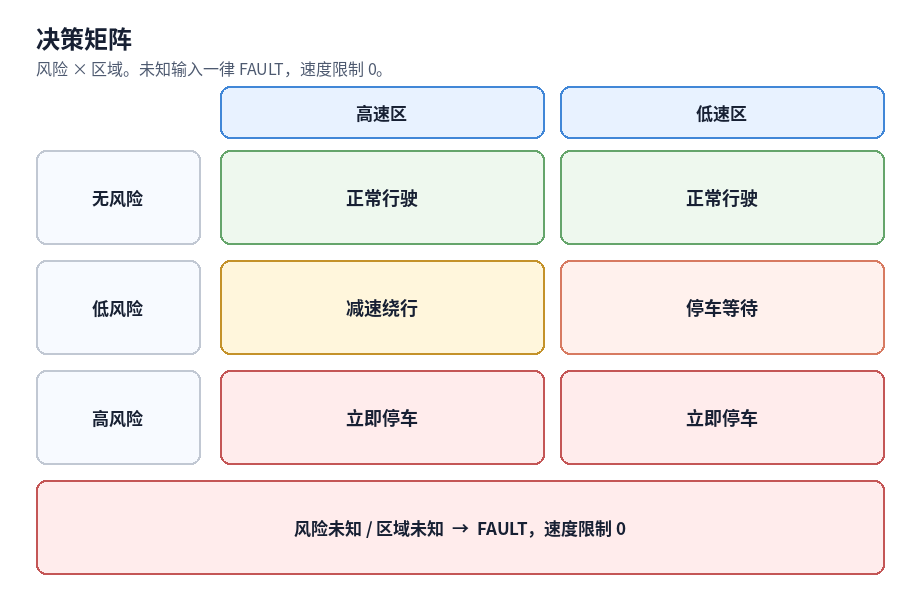
决策是 3×2:无风险正常行驶;低风险在高速区减速绕行、在低速区停车;高风险立即停车。风险或区域未知一律 FAULT。
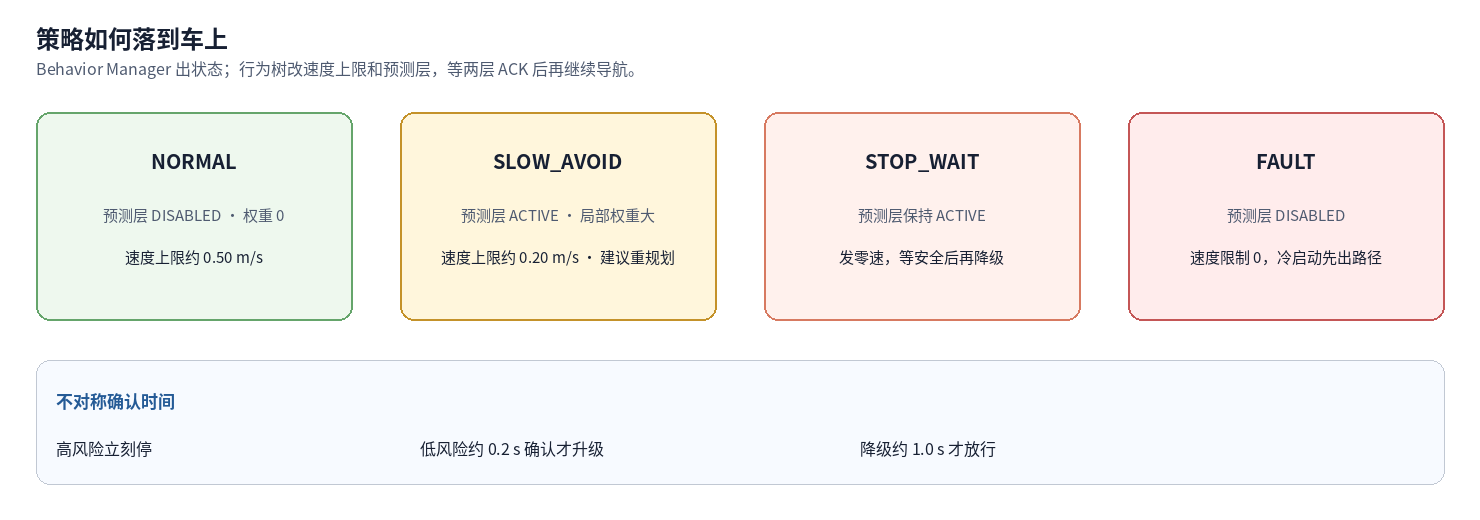
NORMAL 关掉预测层、速度上限约 0.50 m/s;SLOW_AVOID 打开预测层并建议重规划、速度上限约 0.20 m/s;STOP_WAIT / FAULT 发零速。升级快、降级慢。
03
问题:货架走廊两侧挡视线,单眼前视看到行人时已经来不及绕;仅用激光点云,行人与货架立柱难以区分。
改动:四路鱼眼对时后拼成一张 2×2 融合图;DeepLabV3(VOC person=15)做语义分割,把行人掩码重投影到激光点云,只留下人身上的点。
效果:两侧行人进入同一条感知链,激光里的人不再和静态货架混在一起。
问题:分割只给当前帧掩码。人一走,下一帧又是新的一团点,风险场没有速度,也接不住漏检。
改动:对重投影后的点做 DBSCAN 聚类,Kasa 圆拟合给出位置和半径(不稳时退回质心包络);6 维 Kalman 状态 [x, vx, y, vy, r, ṙ] 做最近邻关联,漏检靠预测顶住。
效果:行人从瞬时障碍变成可持续跟踪的动态目标,位置和速度能送给风险场。
问题:只标当前占用格,车会开到跟前再停;速度不确定时,硬切障碍边界会抖。
改动:用跟踪速度外推轨迹,把 Kalman 位置协方差铺成时间衰减高斯核,写入全局 / 局部 costmap(约 3.0 s / 1.2 s)。风险场图层保持加载,只切换是否写入代价、写多强,避免关掉后旧代价清不掉。
效果:人还没走进当前路径,地图上已经有一块会随人移动的软代价。
问题:同样的行人,开阔处还能绕,狭窄处必须停;只改速度上限、不改规划,仍会贴上去。
改动:风险 × 区域出正常导航 / 减速绕行 / 停车等待。行为树改限速和风险层,等两层 ACK 后再走;卡住时用 WanderingRecovery 脱困(安全则等,堵住则往低代价邻格撤)。
效果:还能绕就绕,绕不开或高风险才停;现场卡死有恢复,不只靠 Collision Monitor。
问题:阶段 1 的 DWB 按一条参考轨迹打分,吃不下大批带预测代价的候选轨迹,行人一动就只能逼停。
改动:局部控制器换成自研 RangerMPPI:候选轨迹的采样、前向积分和 critic 评分放到 GPU 上按轨迹并行算(约 4096 条)。
效果:同一控制周期里能比较绕、跟、停多组动作,局部跟踪跟得上移动的风险场。
问题:风险场只写在局部图上,全局路径仍朝行人走,MPPI 只能在原路上扭,最后还是急停。
改动:减速绕行时把风险场并进全局 costmap 并触发重规划;高风险则停车等待。Collision Monitor 只作最后兜底。
效果:从贴上再停,升成行人走进路径之前就改路绕开。
04
感知与决策主链路:四目融合与分割、掩码重投影、Kalman 跟踪、风险场、规则决策、行为树策略切换,以及 CUDA MPPI 局部规划。工作重点是现场把「检测跟踪 → 预判绕行」调稳。
定位、对接和 HTTP 沿用阶段 1;和底盘、上身在自组四驱四转 + Thor 上联调。
阶段 3:强化学习决策已经上线。