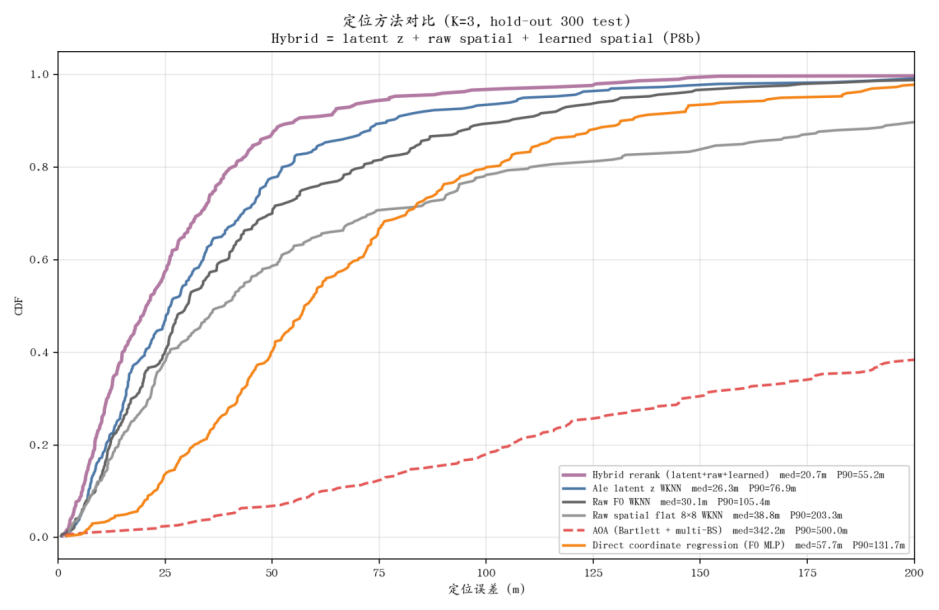
定位方法对比:融合曲线贴左上角
横轴是误差,纵轴是累计比例。紫色 Hybrid 把潜向量、原始特征和学习空域拼起来再精排,中位 20.7 m、P90 55.2 m。AOA 多站 Bartlett 中位 342.2 m,直接回归坐标也不如匹配。
Project · Ambient IoT
基于表征学习与生成式模型的 Ambient IoT 智能定位方法
窄带观测又低维又稀疏。多基站 CSI 先编成可分的场面特征,条件扩散补未采样点,匹配时真实指纹优先。
K=3,hold-out 3000;潜向量 WKNN 为 26.3 m
同设置下潜向量 WKNN 为 76.9 m,原始 F0 为 105.4 m
街道采样 UE,按 A-IOT 3GPP 加噪
国家自然科学基金支持
横轴是误差,纵轴是累计比例。紫色 Hybrid 把潜向量、原始特征和学习空域拼起来再精排,中位 20.7 m、P90 55.2 m。AOA 多站 Bartlett 中位 342.2 m,直接回归坐标也不如匹配。
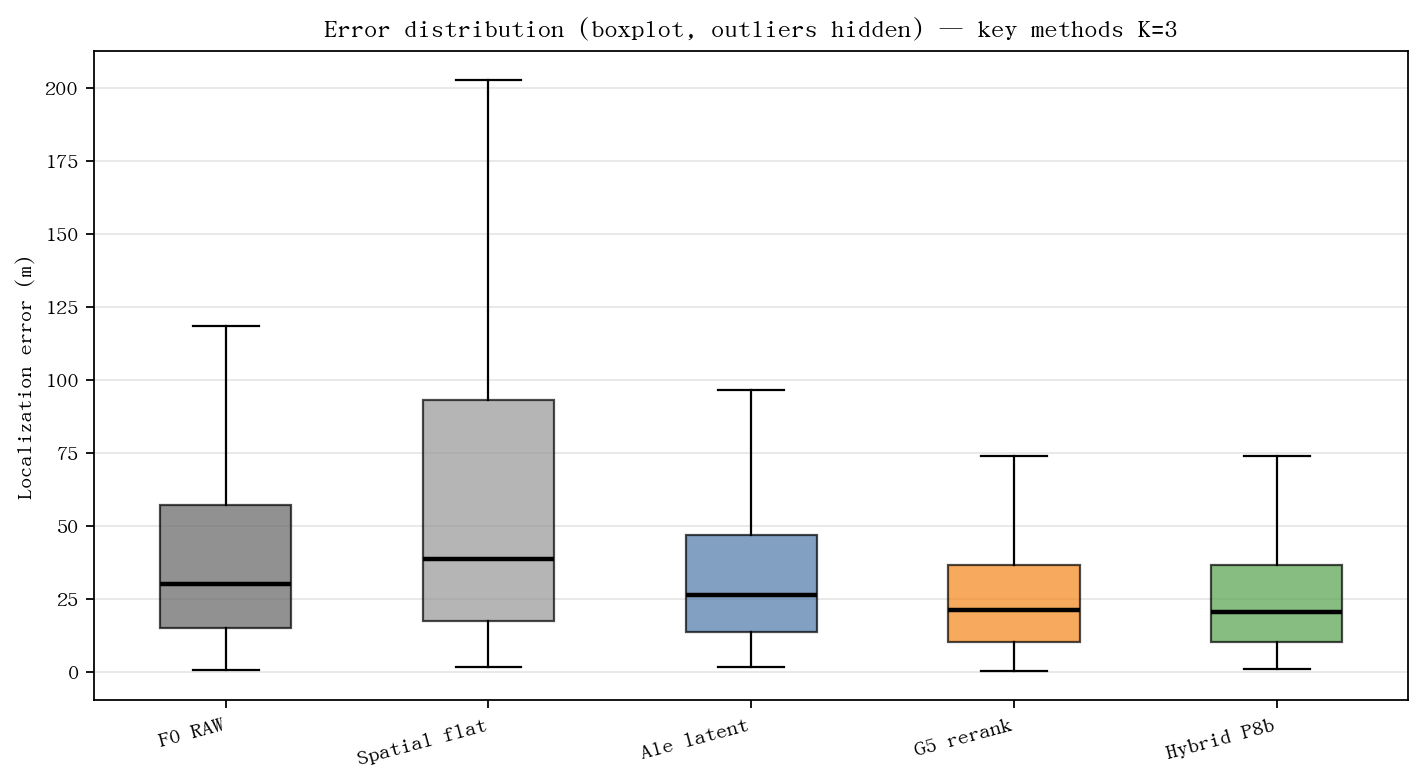
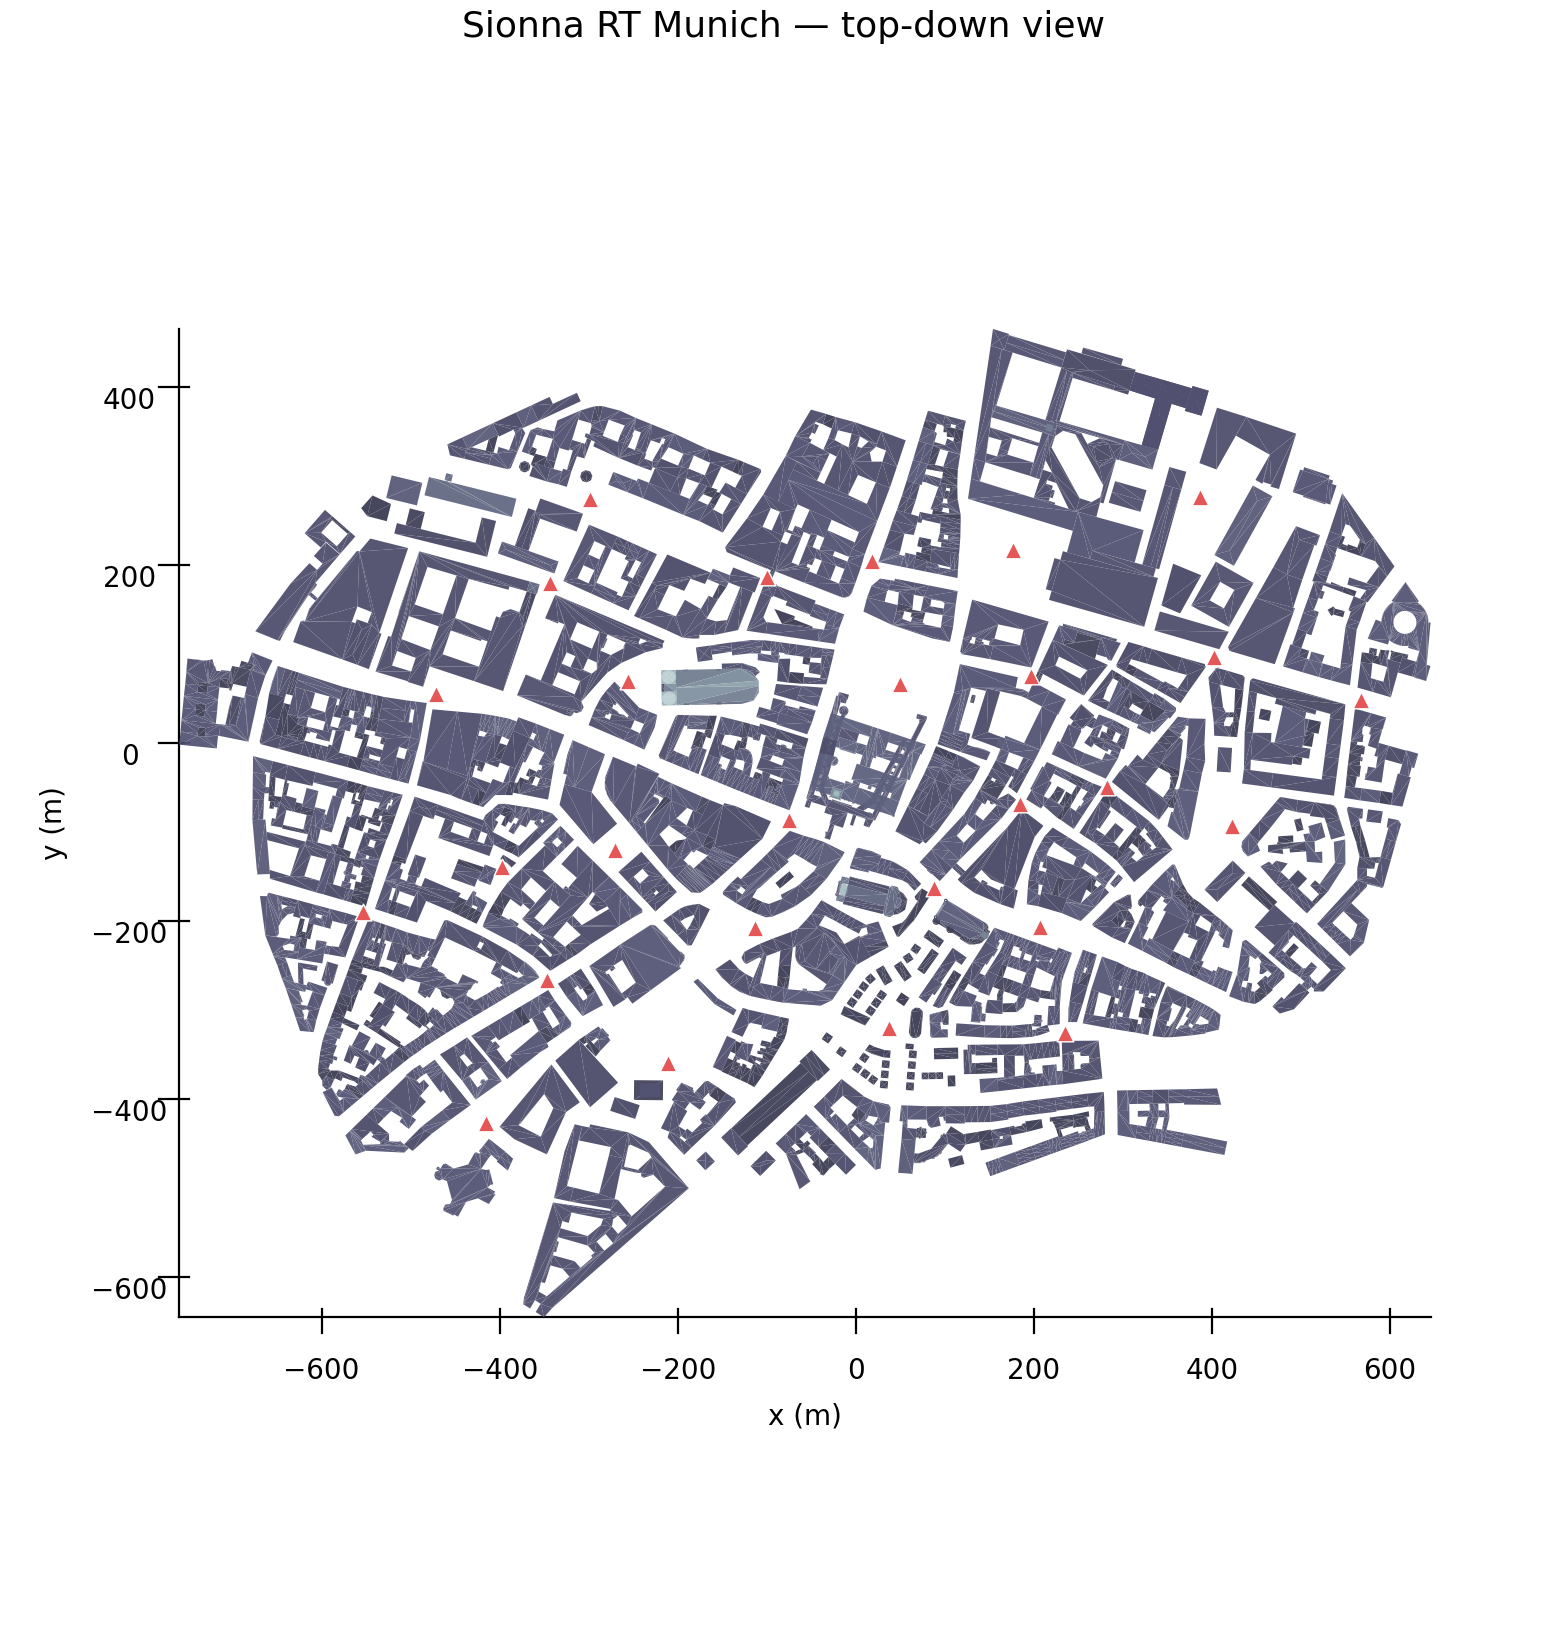
箱线是同一套 K=3 的误差分布。右侧是 SIONNA RT 慕尼黑俯视,红点是基站。街道采 UE,射线追踪后再按 A-IOT 协议加噪,用来建原始指纹库。
01
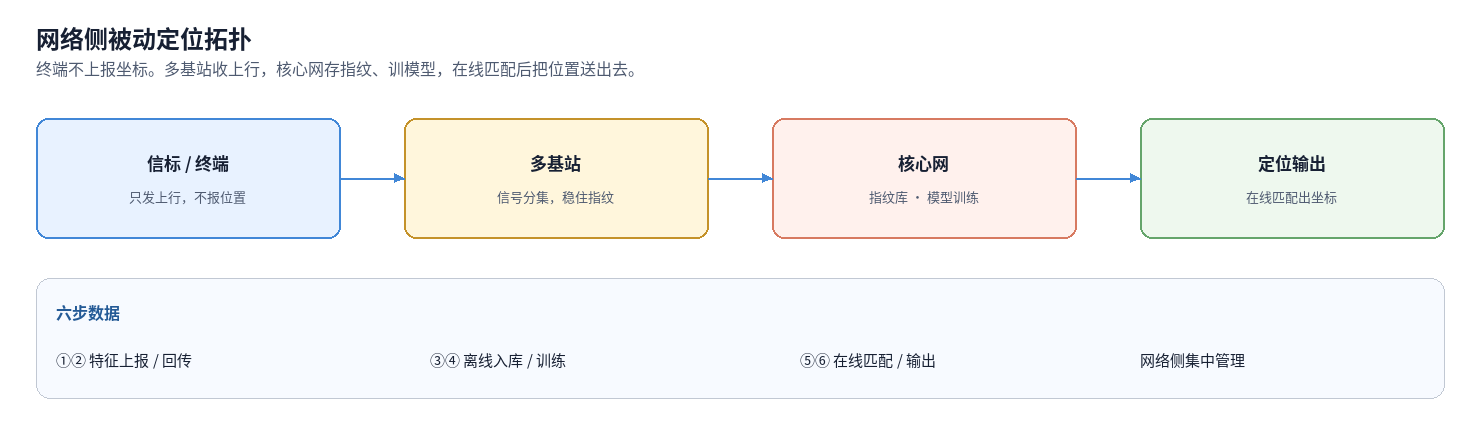
窄带物联网和 Ambient-IoT 要管海量低功耗终端。终端加 GNSS 贵、费电,也不方便网络侧集中管。定位走网络侧被动:基站解析上行,终端不上报坐标。
2025.02—05 实习做链路:LTE 基站联调、指纹采数、PyQt 演示。后面把场面特征增强写成方法,用 SIONNA 在慕尼黑城市场景评估,专利已受理。组会 2026.07.02。
02
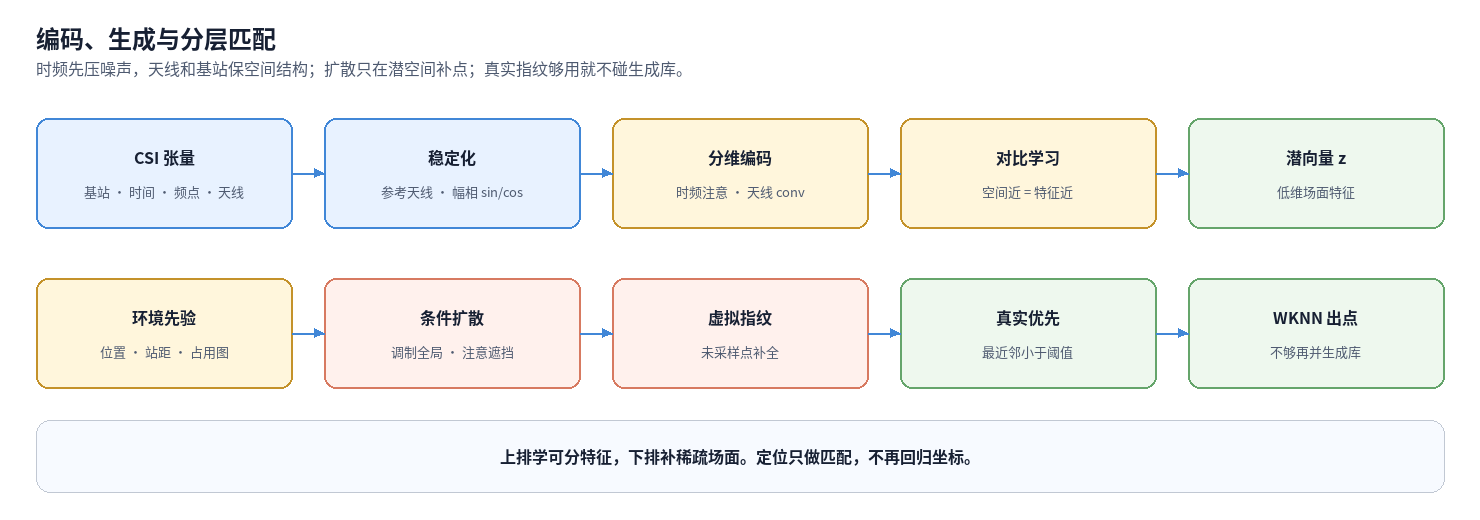
系统四层:多基站把上行收成 CSI 张量;特征层做幅相稳定化和分维编码;生成层用条件扩散补未采样点;推理层真实指纹优先,不够再并生成库。
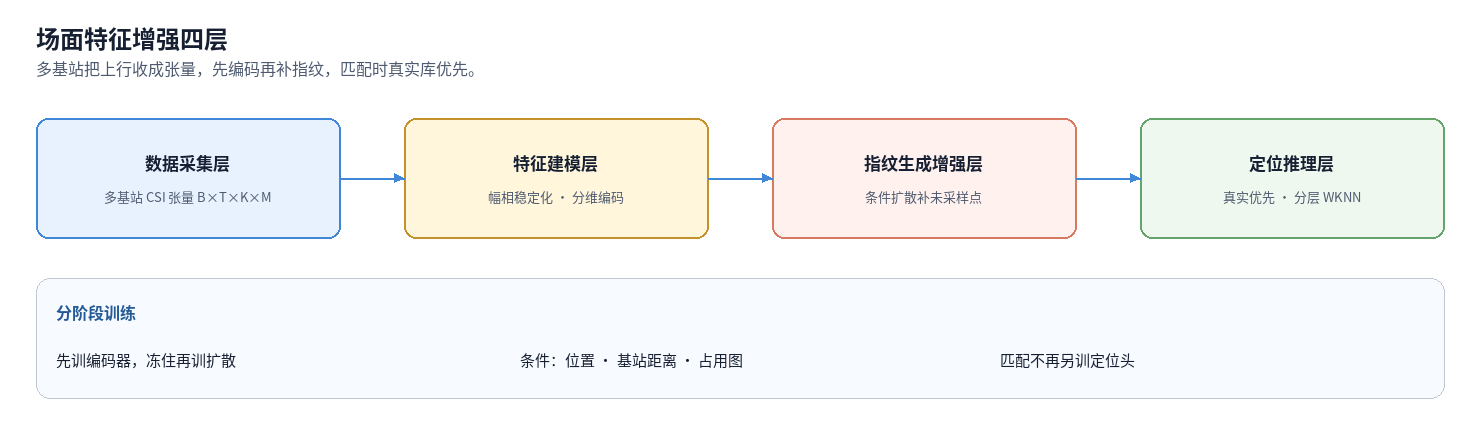
编码器按维处理:时频用注意力压波动,天线用卷积加注意力保阵列结构,基站用跨站注意力融合。对比学习让空间近的点特征也近。扩散冻住编码器再训。匹配不再另训定位头。
终端只发上行。多基站做信号分集,核心网存指纹、训模型,在线匹配后把位置送出去。仿真用 SIONNA RT 慕尼黑城市场景,按 A-IOT 3GPP 加噪,Hold-out WKNN 评估。
03
问题:单站、单维指纹不稳定。公共相位、发射功率一变,同一地点对不上。
改动:B 个基站协同收上行,张量是基站 × 时间 × 频点 × 天线。先相对参考天线归一化,幅度按天线相对化,相位拆成 sin / cos,再除 Frobenius 范数。指纹里同时记下各站坐标。
效果:特征对功率和公共相位不那么敏感,多站、多天线、跳频被放进同一块张量里。
问题:时频主要是统计冗余,天线和基站才带空间结构。一视同仁地压,判别信息会丢。
改动:局部 3 维幅相先映到高维。时频用注意力加权聚合;天线走一维卷积再自注意力;基站拼上位置编码后做跨站注意力。预训练用空间距离划正负样本,对比损失加邻域一致。
效果:仿真里 SupCon 好于 triplet / MoCo / 1D-CNN / 坐标回归;正样本半径 15 m 最好。编码方案取 raw F0 + flat MLP + soft SupCon。
问题:参考点采不起,库是稀的。不看基站几何和遮挡就生成,对不上多径场面。
改动:在潜空间学 z | 位置、基站距离、环境占用图。位置和站距用特征调制管全局传播,占用图用注意力管局部遮挡。生成点取条件期望,不拿单次随机采样。
效果:未采样区域能补上与传播约束一致的虚拟指纹,库在空间上更连续。
问题:生成指纹能补洞,但不该和实测库混成一锅,差的生成点会把结果拉偏。
改动:在线观测走同一套编码得到 z*。先在真实库里 WKNN;最近邻小于阈值就只信真实点。不够再并进生成库做加权。默认 K=3,粗召回 N=30。
效果:SIONNA 慕尼黑、hold-out 3000 点:Hybrid(潜向量 + 原始 + 学习空域)中位 20.7 m、P90 55.2 m,好于潜空间 WKNN、原始 F0、空域扁平特征和 AOA。
04
实习主责 PyQt 演示平台:Socket 解析、地图、CDF、多进程采数。参与频谱仪 / RTK / USRP 联动和指纹库版本,LTE RRU / BBU 联调,并在 BBU DSP 上解析 RSRP。后续完成场面特征增强四步、SIONNA 评估和专利交底。
组内对齐 3GPP A-IOT 信道和仿真协议。导航栈、机械臂不在本页。