园区真机与上车感知
左侧 Go2 在园区路上走;右侧是背上的禾赛 16 线和端侧通信盒。这里证明真机链路在跑,不是仿真回放。
Project 02
华为实习 · Unitree Go2 园区巡检
本体 16 线雷达只能看眼前。ISAC 把封路和拥堵提前写进地图;导航上云,狗只走路和兜底。
替代开阔场景 2D 雷达
封路 / 拥堵写入禁行层
VPN + 单播,超时停车
Gazebo 迁到实机
左侧 Go2 在园区路上走;右侧是背上的禾赛 16 线和端侧通信盒。这里证明真机链路在跑,不是仿真回放。
01
智慧园区 / 工业园区无人巡检:机器狗要自己理解环境、规划路线、绕障,还要能长时间跑。雷达看不穿楼后封路;狗上算力也扛不住同时跑 3D SLAM 和规划。
本人做 3D SLAM、园区导航、仿真到真机、云边通信,以及把 ISAC 区域状态接进规划。
02
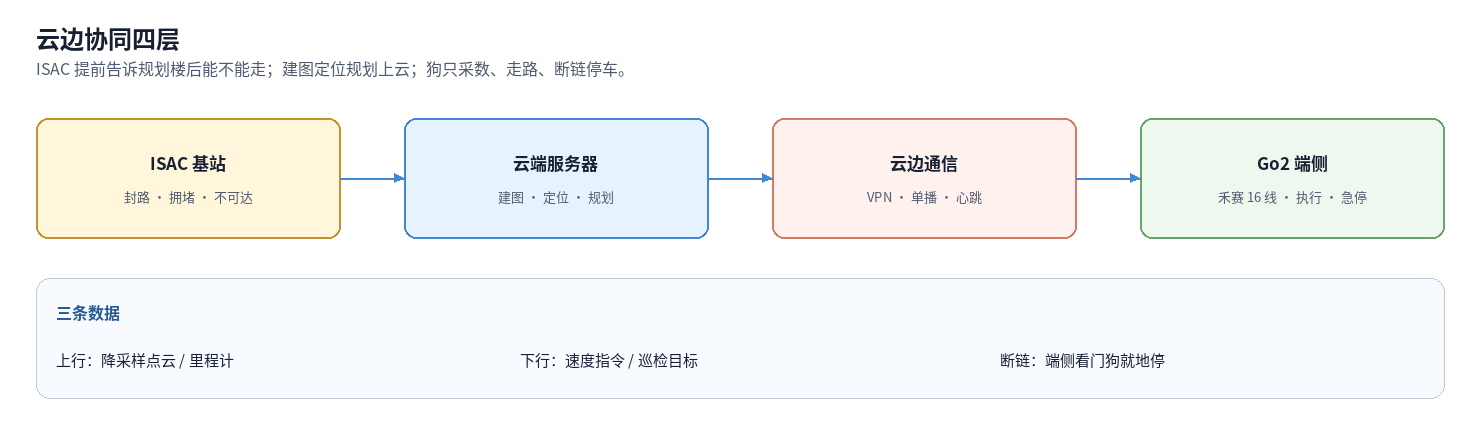
Go2 采禾赛点云和里程计,经 VPN 送到服务器。云端做三维建图、粒子滤波定位、地面 A* 和 DWA。ISAC 把封路和拥堵写成地图上的禁行多边形。狗只执行速度指令,指令超时就地停。
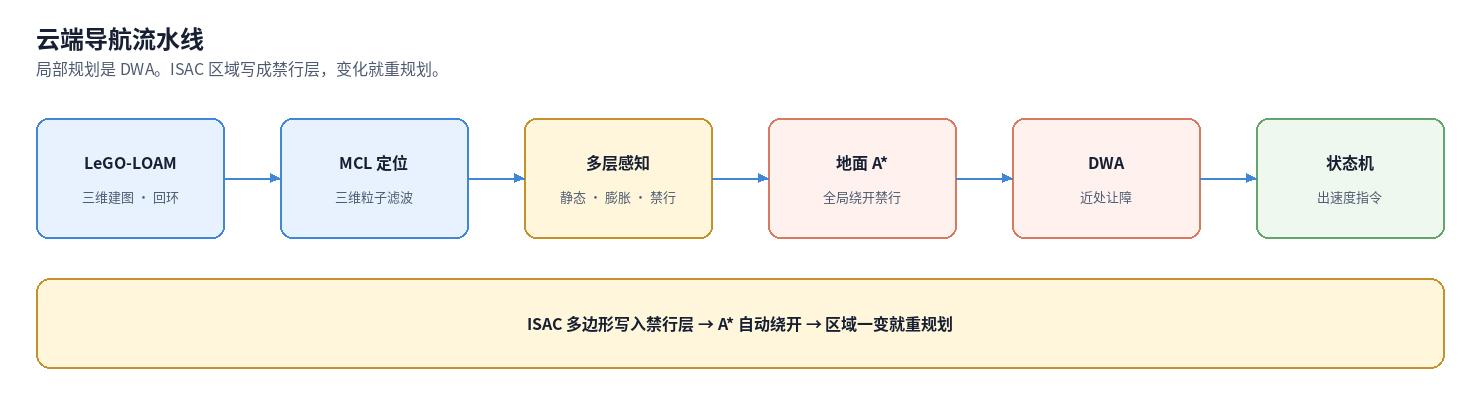
建图、定位、感知、全局和局部规划都在云端串起来。局部规划是 DWA。ISAC 区域变化会触发重规划。
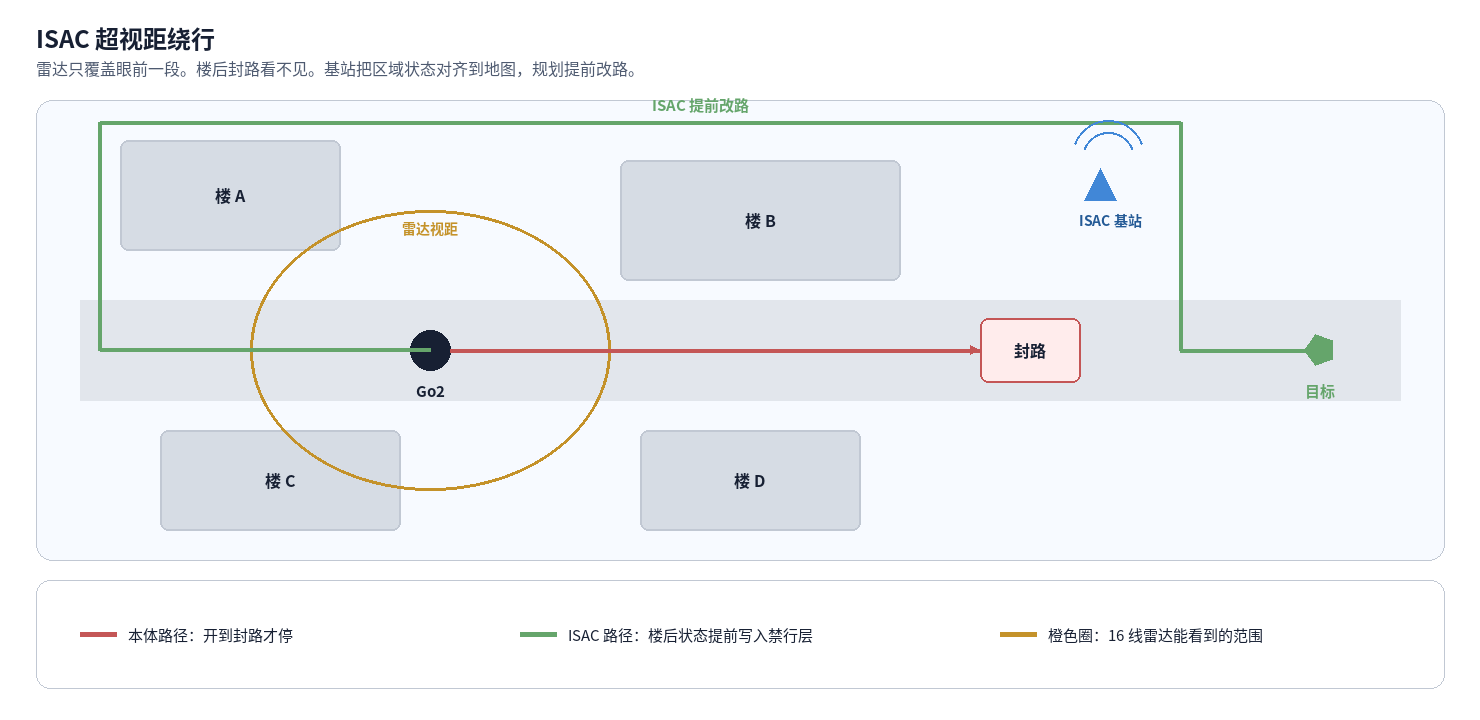
雷达圈外的封路,本体路径会直直开上去。基站把区域状态对齐到导航坐标,规划提前改路。
03
问题:2D 雷达在室外空旷处特征少,建图定位不稳。
改动:上禾赛 16 线,用 LeGO-LOAM 做特征、回环和位姿图。Gazebo 和园区都建过图。
效果:开阔场景能出可用三维图,后面定位有图可套。
问题:有图还不能走;开阔处粒子收敛慢,停着还更新会退化。
改动:三维粒子滤波定位、地面点云 A*、DWA 局部、状态机出速度。初始位姿贴近真值,按走和转才更新粒子。
效果:园区能接到目标、走出全局路径,近处障碍会让。
问题:仿真雷达和真机禾赛的话题、坐标系、俯仰角不同,直接迁点云会歪、地面会切错。
改动:统一点云、里程计、TF 和速度指令;按真实安装角标定雷达;用真实 bag 回放后再上实机。
效果:同一套导航栈能从仿真迁到真狗。
问题:端侧算力扛不住 3D 导航;跨网段组播让云端发现不了狗。
改动:建图、定位、规划放到服务器。VPN 打通网段,单播绕过组播。点云先降采样再上传。指令超时,端侧看门狗就地停。
效果:狗侧只采数、走路;断链不会空转。
问题:16 线雷达看不见楼后施工、拥堵和不可达,开到跟前才重规划。
改动:把基站给出的区域状态对齐成导航坐标里的多边形,写入禁行层。A* 自动绕开;区域一变就重规划。
效果:抵近之前就改路,不用等雷达看见封路。
04
SLAM 与导航工程师:三维建图定位、园区导航 Demo、仿真到 Go2、云边通信,以及把 ISAC 区域状态接进规划。
导航栈基于 dddmr_navigation;步态走 Unitree SDK。