整体导航 + VLA 补货
完整任务:导航到货架前停稳,上身 VLA 完成补货。
Project 01 · Phase 1
阶段 1 · 展会级厘米导航
从 0 到 1 搭建轮臂机器人的定位与导航主链路,做成可被上身 VLA / 展会平台调度的完整系统,并完成厘米级对接。
走廊行驶,Collision Monitor 兜底
到货架对接,含盲走
展会稳定版本现场手测
轮臂补货完整任务
完整任务:导航到货架前停稳,上身 VLA 完成补货。
走廊行驶贴边约 10cm。左侧实拍,右侧 RViz2。
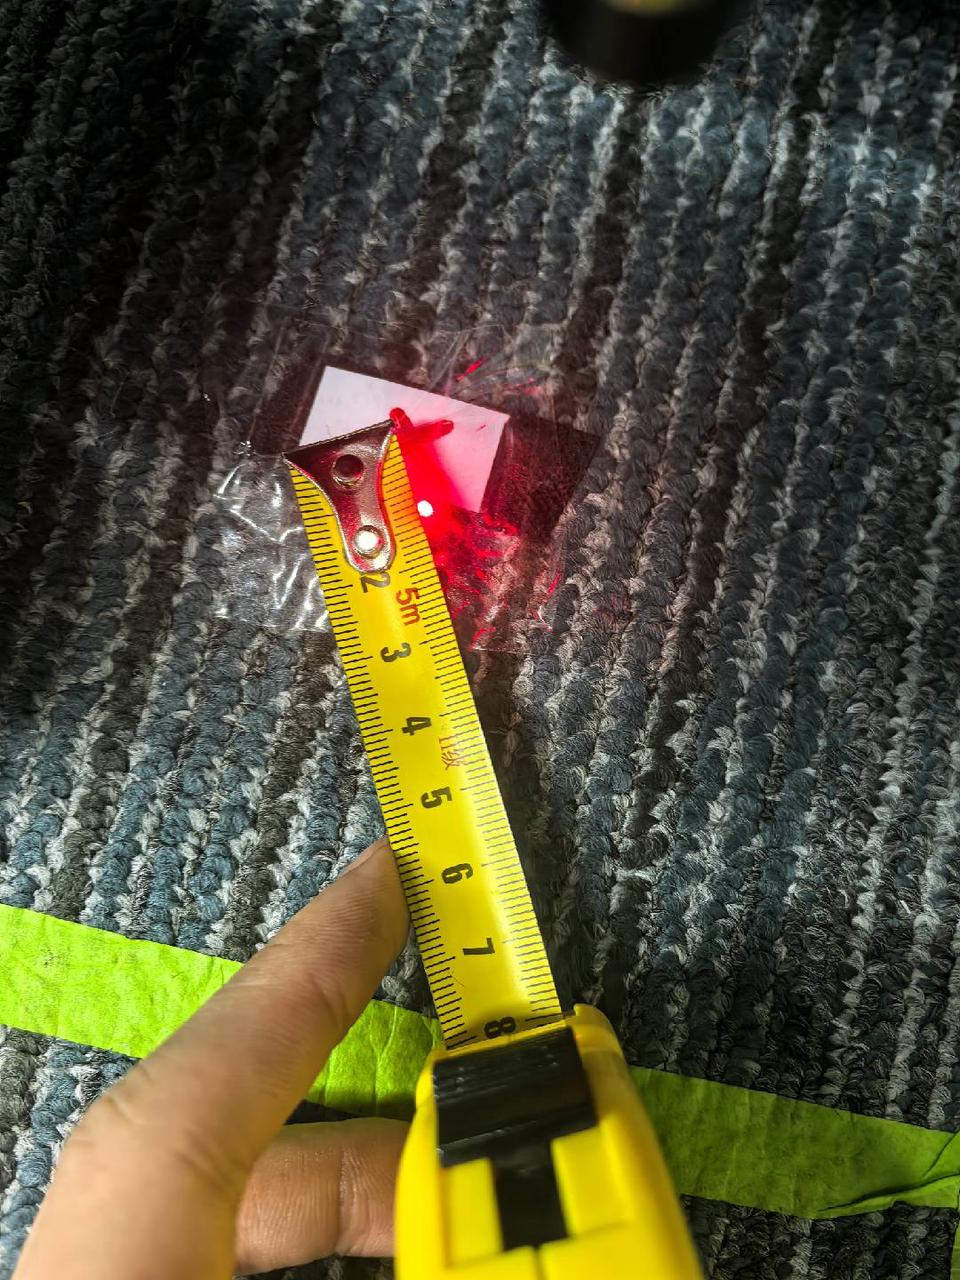
到货架对接后,激光点与目标标记偏差约 1.5cm。
01
面向便利店自动补货:轮臂机器人自主行驶到货架前停稳,由上身机械臂完成补货。导航需要同时被展会平台调度和上身 VLA 调用。
阶段 1 的目标是把主链路从 0 搭到可交付:定位、导航、精对准、底盘通信、HTTP API 联调。动态行人此时只能靠 Collision Monitor 逼停,属于 reactive;proactive / learning 留给阶段 2 / 3。
02
感知进入 FAST-LIO2 后分流:一条做 3D 建图,一条做重定位与导航。导航侧由自定义行为树串起 Nav2 粗导航和盲走精对准,平台与上身只通过 HTTP API 下发任务。
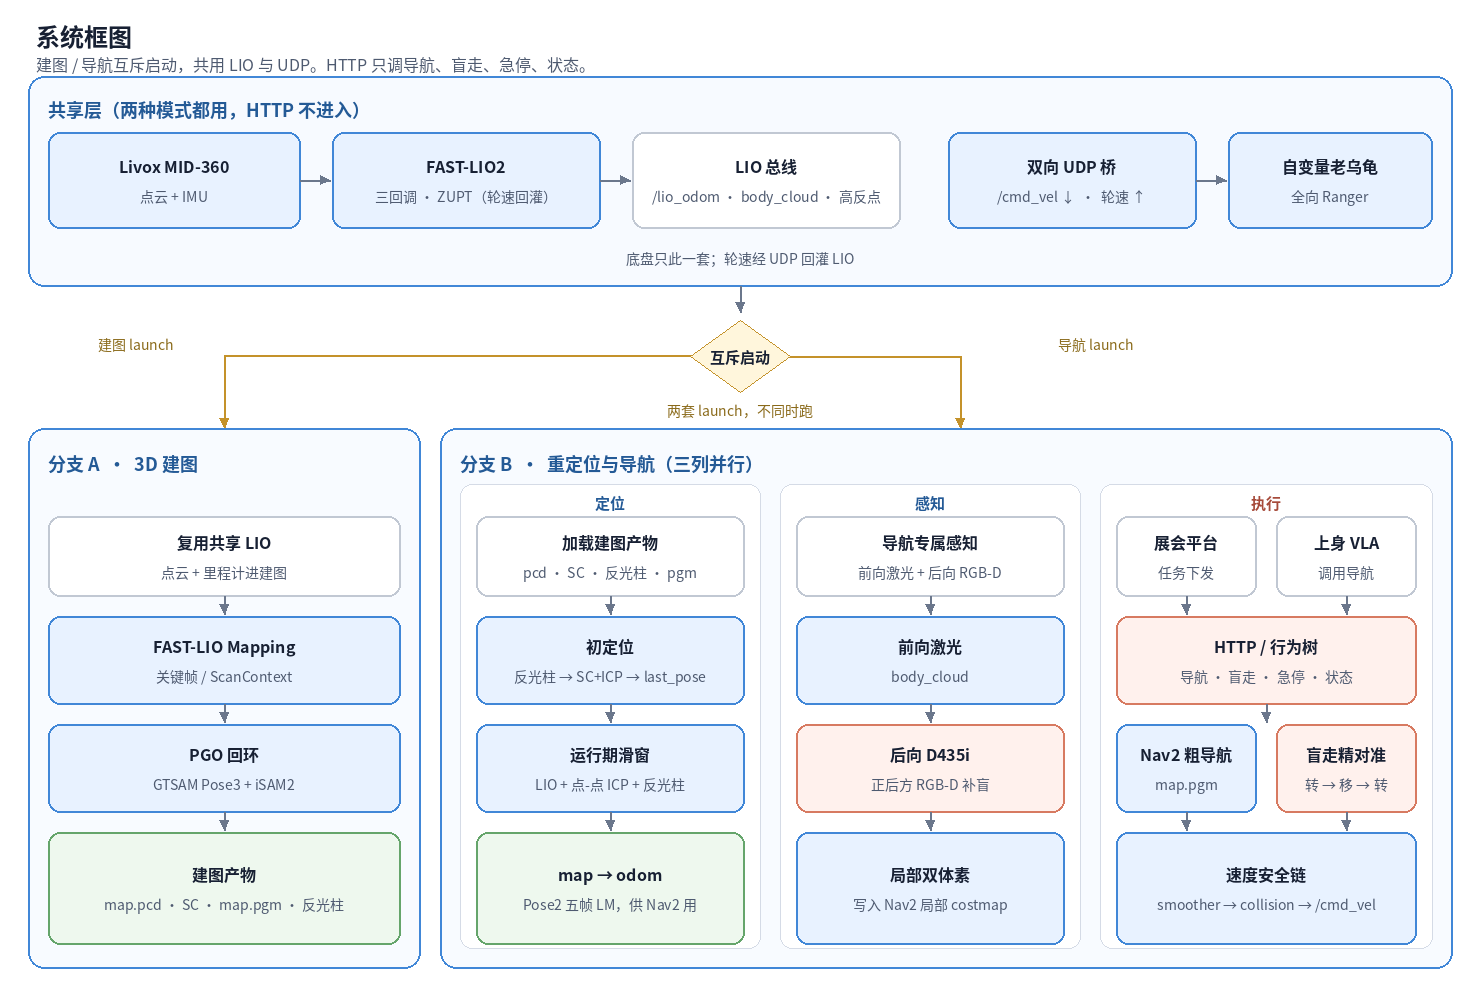
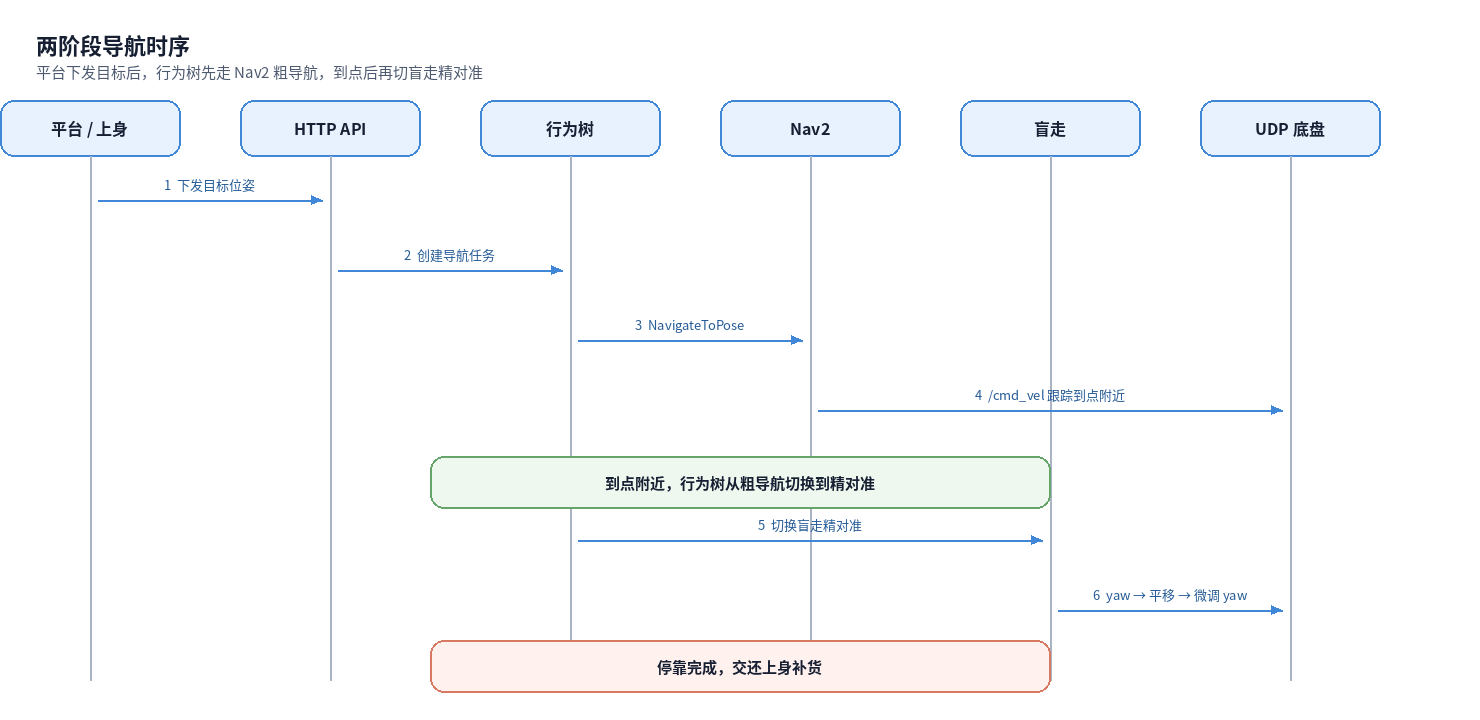
平台下发目标后,行为树先走 Nav2 粗导航到货架附近,再切到盲走精对准:对齐 yaw → 平移 → 微调 yaw。
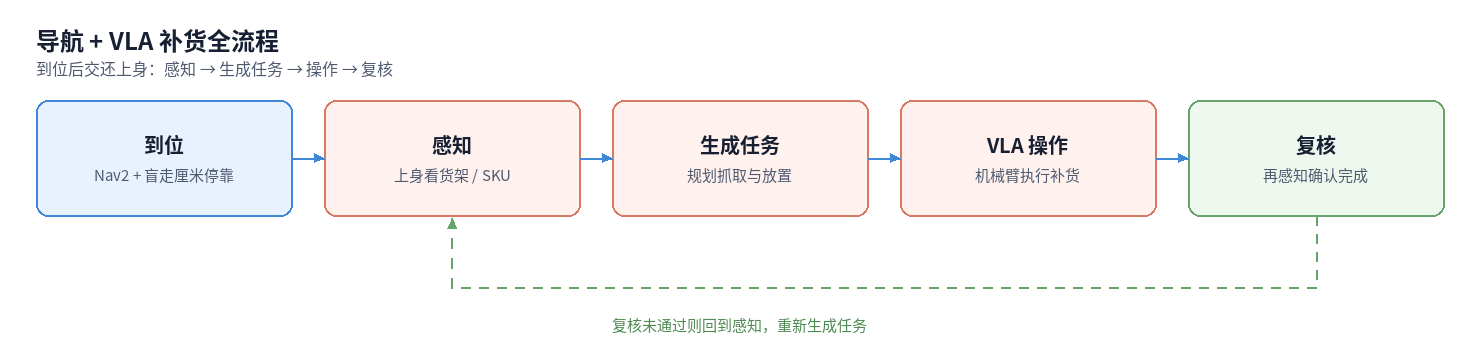
停稳后交还上身 VLA,按 到位 → 感知 → 生成任务 → 操作 → 复核 走完补货;复核不过就回到感知。
03
问题:原生单线程回调里,点云转换和滤波会堵住 IMU / LiDAR 订阅;处理一帧超时后,DDS KEEP_LAST 会丢掉还没取走的 IMU,预积分缺样。
改动:lio_node 改成 3 线程 MultiThreadedExecutor,三个互斥 callback group:传感器组只把 IMU / LiDAR 校验后入缓存;处理组做转换、同步、IMU 传播、LiDAR / ZUPT 更新和发布;轮速组独立入队。滤波状态只允许处理组修改。
效果:LIO 算得再慢也不堵订阅,IMU 不再因为处理超时被覆盖。
问题:补货时雷达被挡,纯激光–IMU 会漂。
改动:轮速 ZUPT 按 IMU predict → LiDAR update → ZUPT 贯序更新;静止时位姿冻结;高反点旁路给反光柱。
效果:作业停靠时位姿不跟着漂,给滑窗和精对准一个稳的相对运动。
问题:展会重启或丢掉全局位姿后,不能每次靠人在 RViz 里点初值;单一方法在货架退化场景里经常对不上。
改动:按优先级分级尝试:反光柱绝对观测 → ScanContext 粗召回 + ICP → last.bin(last_pose.bin)用上次位姿回退。上一级成功就停,失败才落到下一级。
效果:现场冷启动能自动拉起定位,不依赖人工给初值。
问题:货架几何重复,ICP 易假收敛;绝对观测如果谁来谁改 TF,窗口会被污染。
改动:运行期把 LIO 相对边、两阶段点-点 ICP(粗 0.25 m / 细 0.1 m)和反光柱 x/y 全部送进 Pose2 滑窗,只优化 x/y/yaw,并用 NIS / Huber / map→odom 跳变拒绝与 Schur 边缘化守门。
效果:绝对观测统一进一张图,不再直接覆盖 TF。
问题:走廊两侧都是货架,全局路径贴边、局部跟踪刮边,碰撞风险高。
改动:按 URDF 做准确 footprint 投影;全局 costmap 双膨胀(引导层约 3.5 m 把路径压向通道中间,安全层约 0.8 m 保碰撞边界);按实车运动学重调 DWB。
效果:全局路径尽量走通道中线,局部跟踪更贴车体真实轮廓。
问题:只靠 Nav2 开环停在货架附近,停靠误差到不了补货所需的厘米级。
改动:自定义行为树把任务拆成 Nav2 粗导航 + 盲走精对准;盲走按对齐 yaw → 平移 → 微调 yaw 执行。
效果:到点后由盲走收口到厘米级停靠。
问题:车体遮挡,前向激光扫不到正后方,倒车和原地转向时 costmap 是盲的。
改动:加后向 RGB-D;局部 costmap 体素层同时订阅前向 3D 激光和后向补盲点云。
效果:后方障碍进入同一张局部地图,倒车和原地转向有覆盖。
04
SLAM 与导航模块主负责人:从 0 到 1 搭建主链路并持续维护,把同事模块并进主系统(反光柱 landmark、底盘 UDP、后向补盲等)。工作重点是现场调试 SLAM 定位精度与导航精度,把对接收口到厘米级。
配合上身 VLA 和展会平台完成接口与任务联调,支持 9 月底展会 Demo。
阶段 2:行人超前预判绕行已经上线。阶段 3:强化学习决策已经上线。